EXPOtec - المستوى الثاني
ينقل ExpoTec Level 2 الطلاب إلى مرحلة أكثر تقدمًا تتجاوز بناء الأنظمة الهندسية المنفردة، حيث يبدأون في دراسة الميكاترونكس المتقدم، والاتصالات، والملاحة، وأنظمة التحكم، والتحكم في الأذرع الروبوتية، وتطوير الآلات.
في هذا المستوى، يبدأ الطلاب في التعامل مع مفاهيم هندسية تُستخدم في الروبوتات الحقيقية، والأنظمة ذاتية التحكم، والأذرع الروبوتية الصناعية، وآلات التصنيع.
يتعلم الطلاب كيف تتواصل الأنظمة الإلكترونية المختلفة لاسلكيًا، وكيف تستطيع الروبوتات تحديد حركتها واتجاهها، وكيف يمكن استخدام التغذية الراجعة Feedback لتحسين دقة الحركة، بالإضافة إلى استخدام PID Control لتقليل الأخطاء وتصحيح أداء النظام تلقائيًا.
بعد ذلك، يتعمق الطلاب أكثر في مجال الروبوتات من خلال دراسة مكونات نقل الحركة الميكانيكية، والمشغلات Actuators، والمفاصل Joints، والوصلات Links، والأنظمة الهيدروليكية والنيوماتيكية، وصولًا إلى تصميم وبناء ذراع روبوت صناعي Industrial Robotic Arm.
وفي المرحلة الأخيرة، يدمج الطلاب مهاراتهم في التصميم الميكانيكي، والإلكترونيات، والبرمجة، وأنظمة التحكم لبناء آلات تصنيع متكاملة مثل CNC Router، وماكينة القطع بالليزر Laser Cutting Machine، والطابعة ثلاثية الأبعاد 3D Printer.
بنهاية ExpoTec Level 2، ينتقل الطالب من مرحلة بناء الأنظمة الذكية والروبوتات إلى مرحلة هندسة وتطوير آلات متكاملة يمكن التحكم فيها، وقادرة على تنفيذ عمليات فيزيائية دقيقة وقابلة للتكرار.
اختر الكورس الخاص بك
الكورس الاول/
الأردوينو وربط الإلكترونيات باستخدام لغة C++ – الجزء الثاني
يتعمق الطلاب في الأنظمة المدمجة المتقدمة من خلال دراسة بروتوكولات الاتصال، والاتصالات اللاسلكية، والملاحة، واستشعار الحركة، والتحكم في المحركات، وأنظمة التحكم ذات الحلقة المغلقة Closed-Loop Control Systems.
المشروعات الأساسية:
- محطة التحكم اللاسلكية في الروبوت: بناء محطة تحكم تتواصل لاسلكيًا مع روبوت متحرك باستخدام وحدات Bluetooth أو NRF.
- مؤشر الاتجاه الرقمي: استخدام IMU لقياس زاويتي Roll وPitch وإنشاء واجهة رسومية مستوحاة من مؤشر الأفق الاصطناعي Artificial Horizon المستخدم في الطائرات.
- نظام الملاحة باستخدام GPS: قراءة الإحداثيات الجغرافية وتطوير تطبيقات أساسية لتحديد الموقع والملاحة.
- نظام قياس سرعة العجلات: استخدام Wheel Encoders لقياس سرعة دوران العجلات وحساب RPM.
- التحكم في سرعة المحرك باستخدام Closed-Loop: قياس السرعة الفعلية للمحرك ومقارنتها بالسرعة المطلوبة، وحساب الخطأ وتصحيح خرج المحرك تلقائيًا.
- التحكم في حركة الروبوت باستخدام PID: تطبيق PID لتحسين دقة حركة الروبوت وتقليل الفرق بين الحركة المطلوبة والحركة الفعلية.
الكورس الثاني/
الروبوتات والتحكم
يتعمق الطلاب في ميكانيكا الروبوتات، والمشغلات Actuators، ونقل الحركة، والأنظمة الهيدروليكية والنيوماتيكية، والتحكم في الحركة، وصولًا إلى تصميم وبناء ذراع روبوت صناعي متكامل.
المشروعات الأساسية:
- آلية هيدروليكية: بناء آلية توضح كيفية استخدام الأنظمة الهيدروليكية في توليد الحركة ونقل القوة.
- نظام تحكم نيوماتيكي: تطوير تطبيق عملي للتحكم في الحركة باستخدام الأنظمة النيوماتيكية.
- مفصل روبوت باستخدام: تصميم وتصنيع مفصل دوراني يمكن التحكم فيه باستخدام Stepper Motor والمكونات الميكانيكية المناسبة.
- نموذج أولي لمفصل ذراع روبوت: حساب وتصميم وتصنيع واختبار مفصل روبوت متكامل.
- الذراع الروبوتية الصناعية: تصميم وبناء ذراع روبوت متعدد المفاصل من خلال دمج Links، Joints، Actuators، الإلكترونيات، وبرمجيات التحكم في الحركة.
الكورس الثالث/
مشروعات الميكاترونكس المتقدمة
يطبق الطلاب ما تعلموه في التصميم الميكانيكي، والإلكترونيات، والبرمجة المدمجة، والتحكم في الحركة لبناء آلات تصنيع رقمية متكاملة.
المشروعات الأساسية:
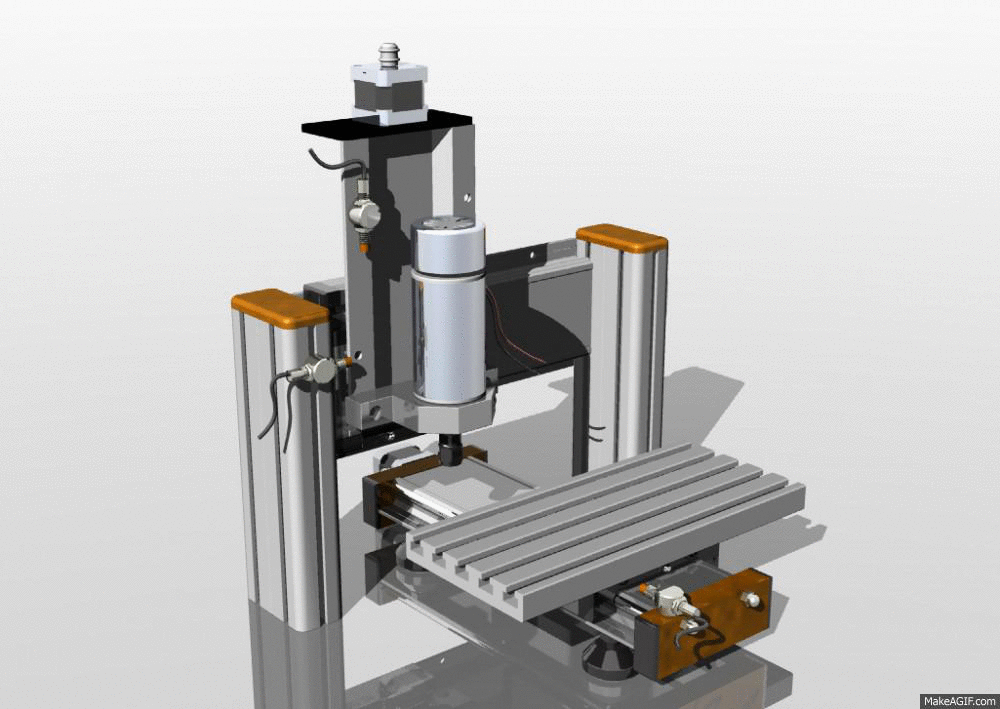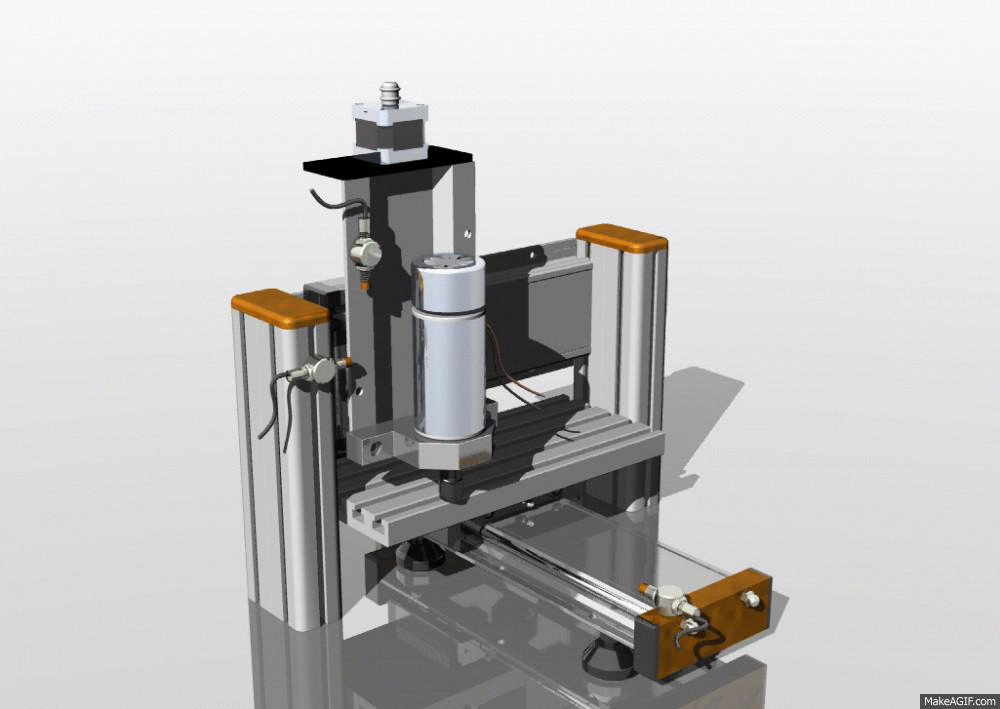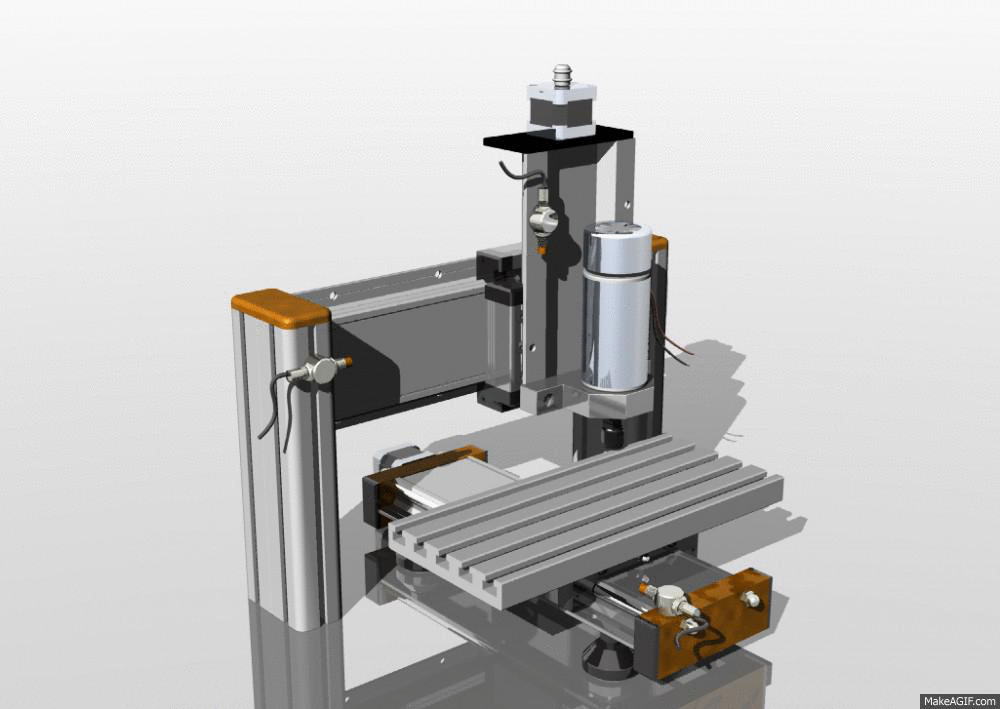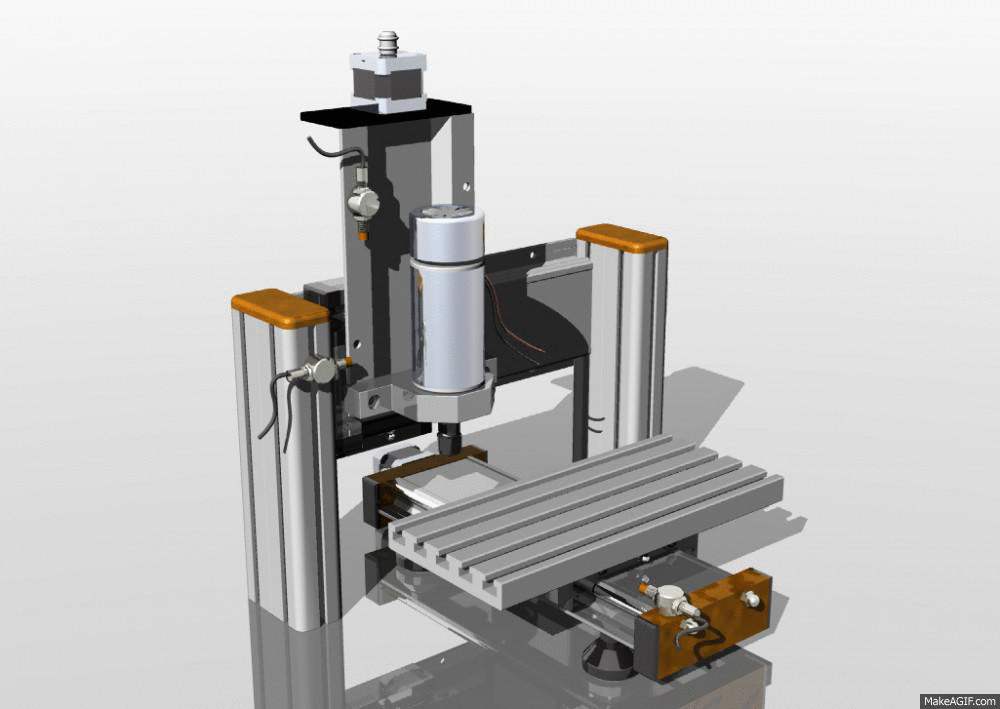
- ماكينة CNC Router: يقوم الطلاب بتصميم وبناء ماكينة CNC متعددة المحاور قادرة على التحكم الدقيق في حركة أداة القطع واستخدامها في تصنيع أجزاء حقيقية.
- ماكينة القطع بالليزر – Laser Cutting Machine: يتعلم الطلاب أنظمة الحركة الدقيقة على محوري X وY، ويدمجون التصميم الميكانيكي والإلكترونيات ونظام التحكم اللازم لبناء نظام تصنيع رقمي يعتمد على الليزر.
- الطابعة ثلاثية الأبعاد – 3D Printer: يبني الطلاب نظام تصنيع بالإضافة Additive Manufacturing متكاملًا من خلال دمج محاور الحركة الميكانيكية، وStepper Motors، والإلكترونيات، وآلية بثق الخامة Extrusion Mechanism، والتحكم في درجة الحرارة، ومعايرة الماكينة، والبرمجيات.
ماذا سيتعلم الطلاب؟
خلال ExpoTec Level 2، يكتسب الطلاب معرفة وخبرة عملية في مجموعة من المجالات الهندسية المتقدمة.
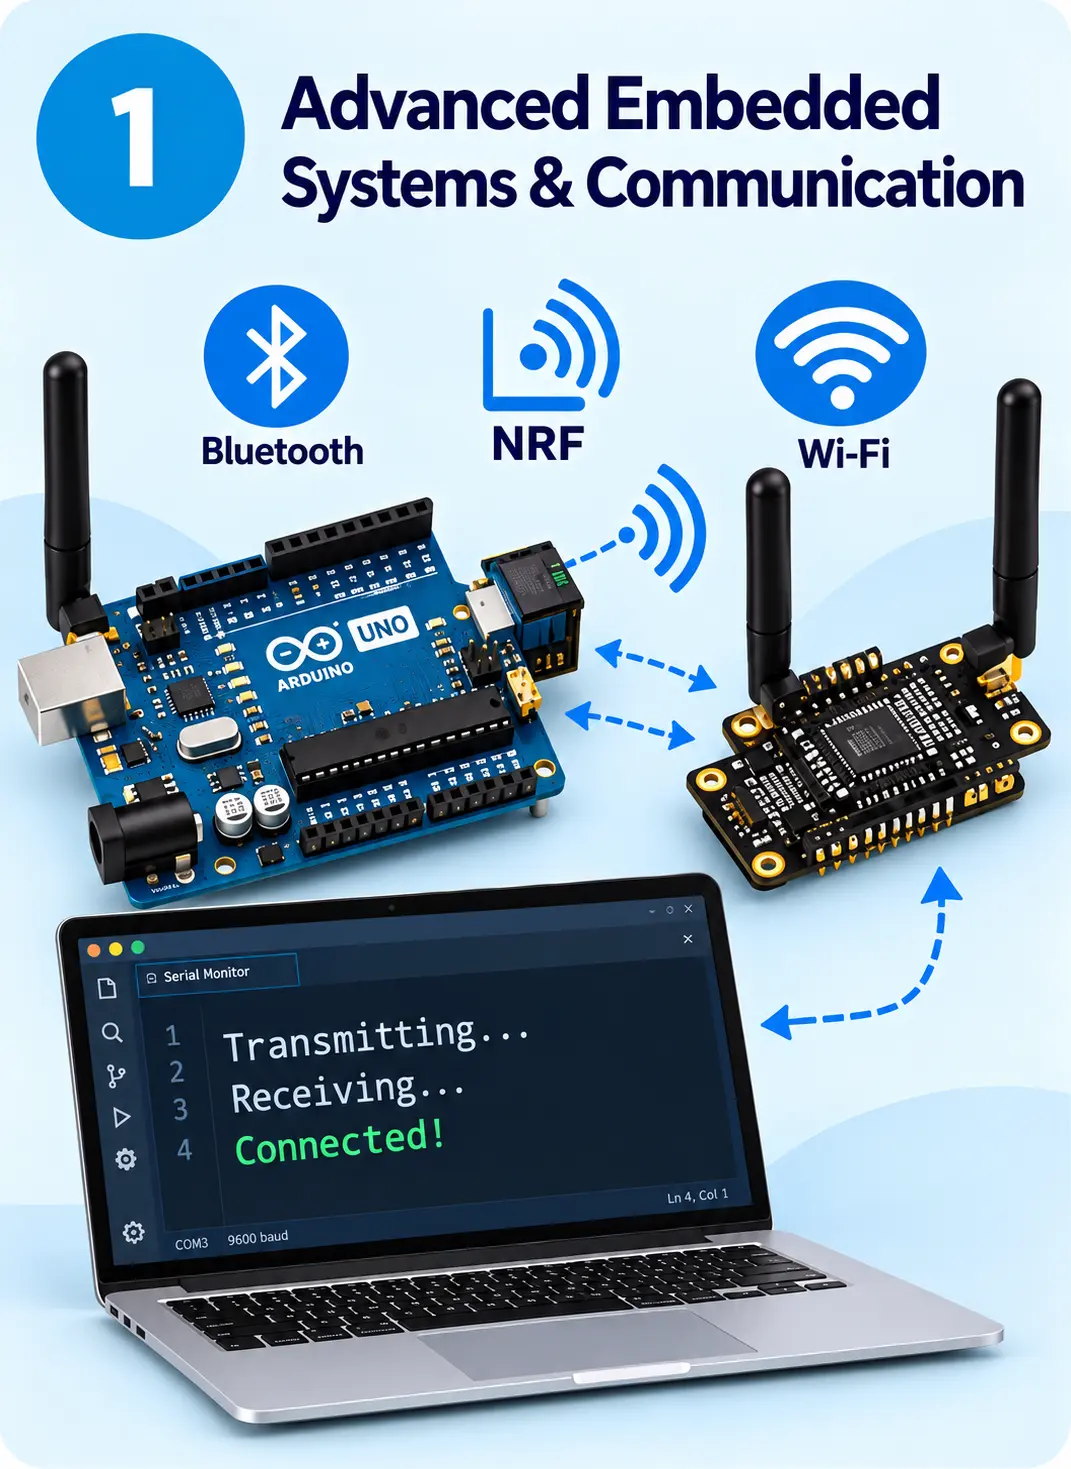
الأنظمة المدمجة والاتصالات
يتعلم الطلاب كيف تتواصل الأنظمة الإلكترونية المختلفة مع بعضها وتتبادل المعلومات.
ويتعاملون مع بروتوكولات الاتصال وتقنيات الاتصال اللاسلكي مثل Bluetooth وNRF وWi-Fi، مما يمكّنهم من بناء روبوتات متصلة، ومحطات تحكم عن بُعد، وأنظمة لنقل واستقبال البيانات.
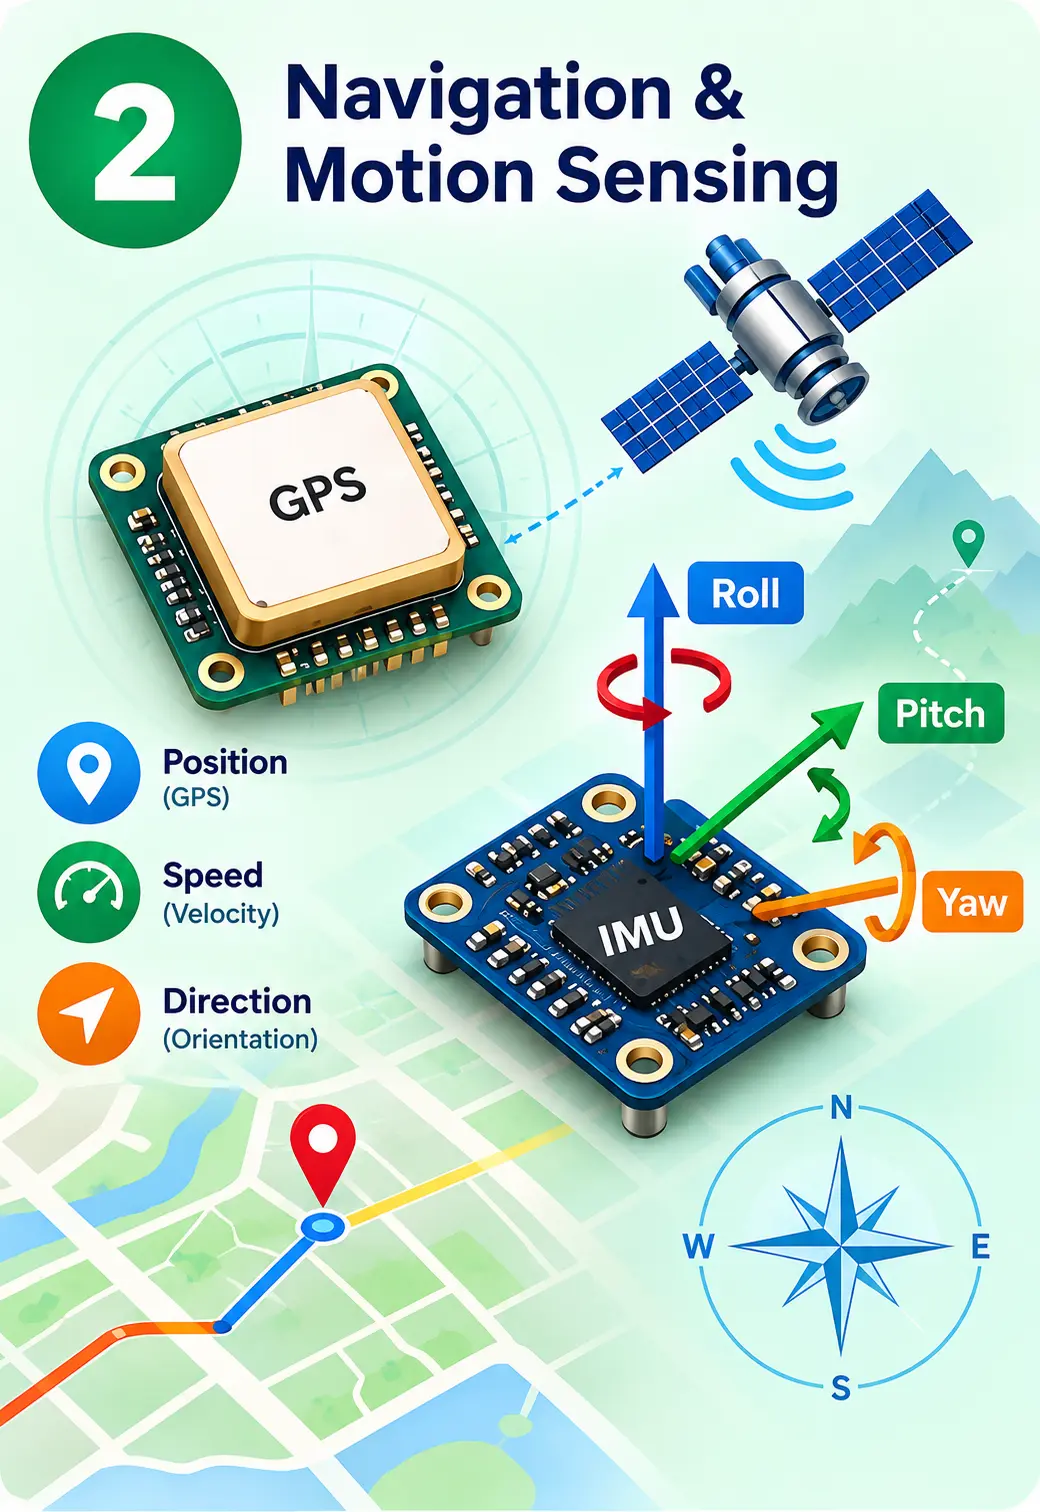
الملاحة واستشعار الحركة
يتعلم الطلاب كيف تستطيع الآلات والروبوتات معرفة حركتها واتجاهها وموقعها.
ويتعاملون مع IMU وGPS Modules وWheel Encoders لقياس الاتجاه، والموقع الجغرافي، وحركة العجلات، والسرعة.
ويبدأون في فهم مفاهيم مثل:
الموقع — الاتجاه — Roll — Pitch — Yaw — RPM — الملاحة
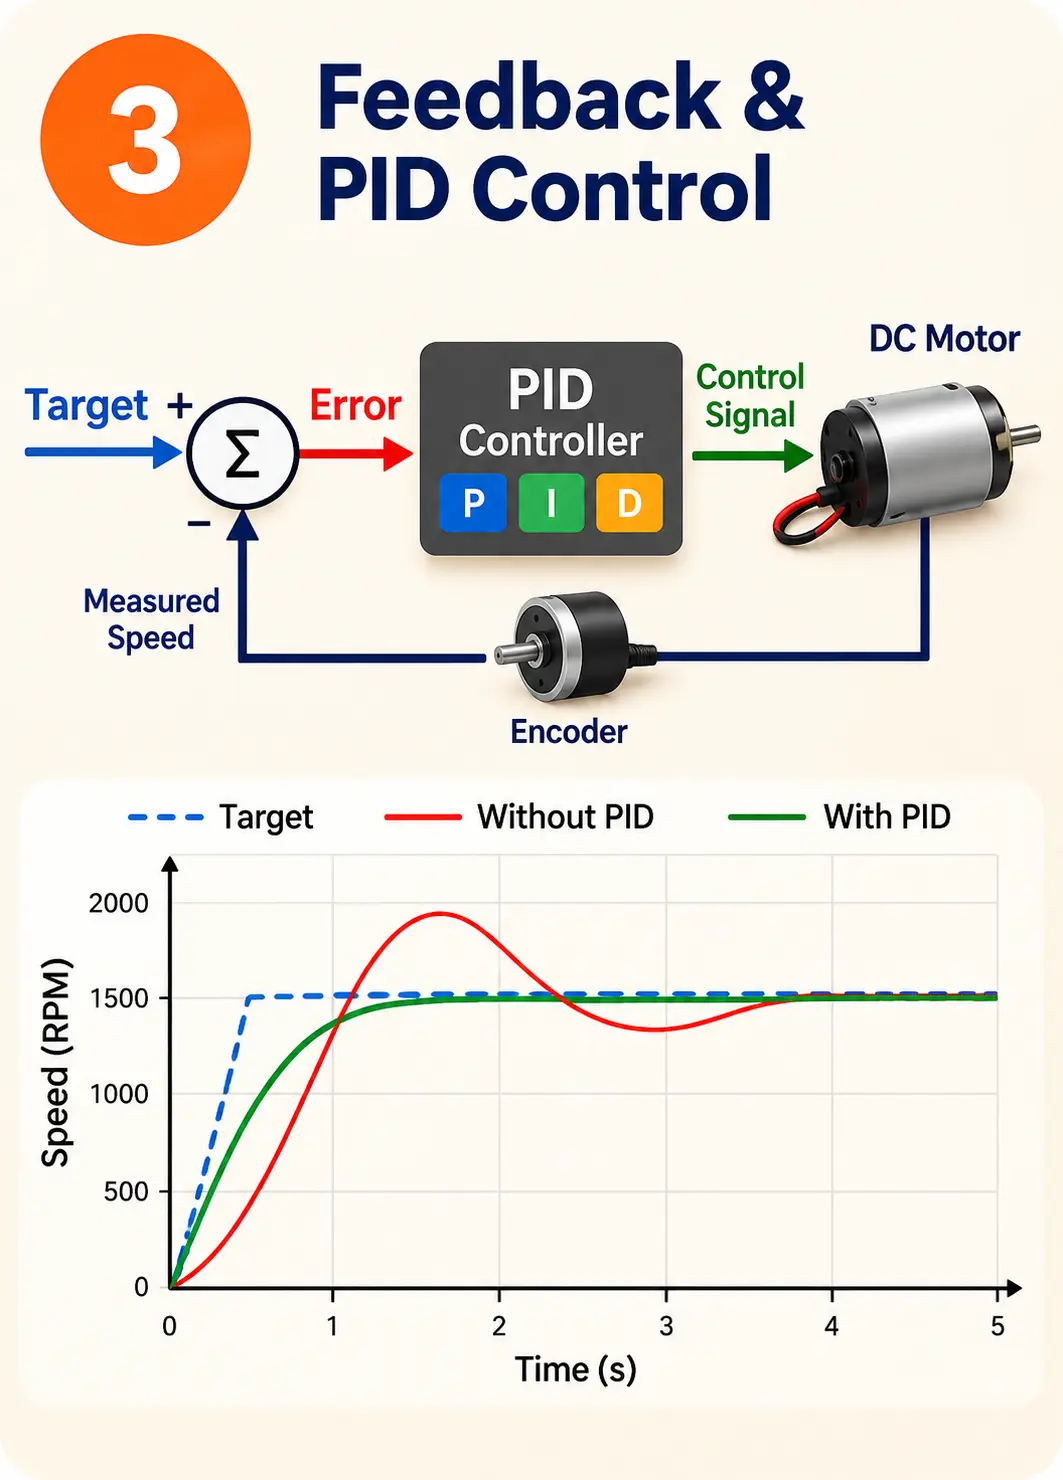
التغذية الراجعة والتحكم PID
يتعرف الطلاب على أحد أهم المفاهيم المستخدمة في أنظمة الأتمتة والروبوتات الحديثة:
التحكم باستخدام التغذية الراجعة – Feedback Control
فبدلًا من إعطاء أمر للمحرك وافتراض أنه نفذه بالشكل المطلوب، يتعلم الطلاب دورة التحكم:
تحديد القيمة المطلوبة → قياس الأداء الفعلي → حساب الخطأ → تصحيح الخرج
ويطبقون هذا المفهوم من خلال Closed-Loop Control وPID Control لبناء أنظمة تستطيع تقليل الأخطاء تلقائيًا وتحسين دقة الحركة.
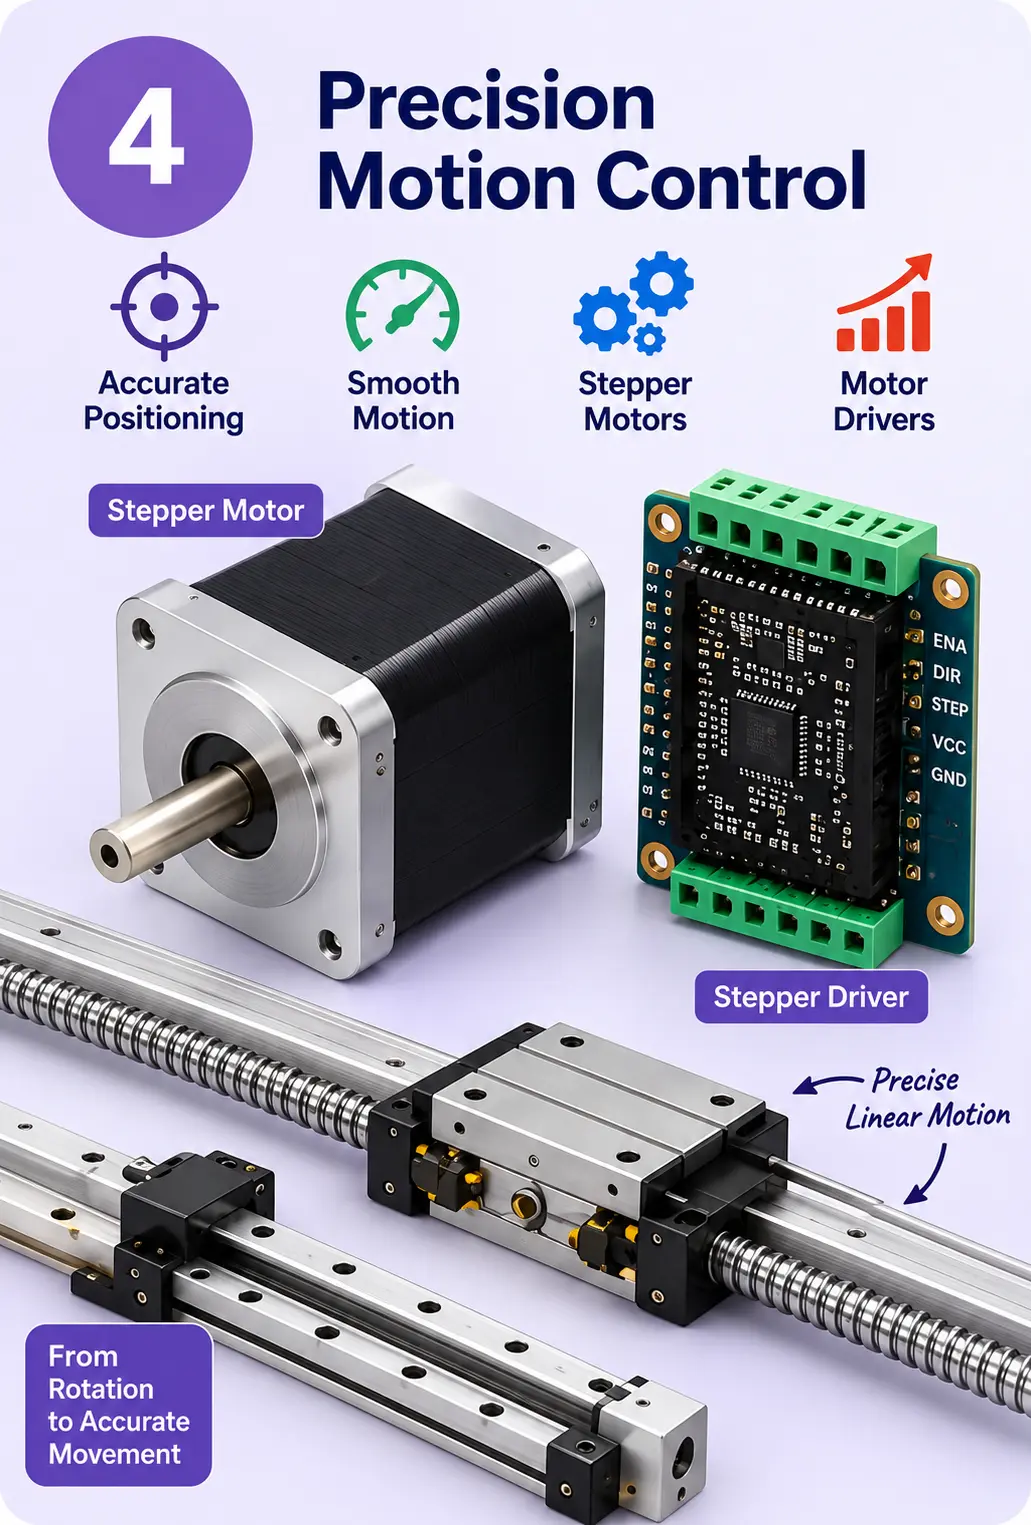
التحكم الدقيق في الحركة
ينتقل الطلاب من التحكم الأساسي في DC Motors إلى التعامل مع Stepper Motors وMotor Drivers.
ويتعلمون كيف يتم توليد حركة ميكانيكية دقيقة ومتحكم بها، وكيف تُستخدم هذه الأنظمة في مفاصل الروبوتات، وماكينات CNC، وماكينات القطع بالليزر، والطابعات ثلاثية الأبعاد.
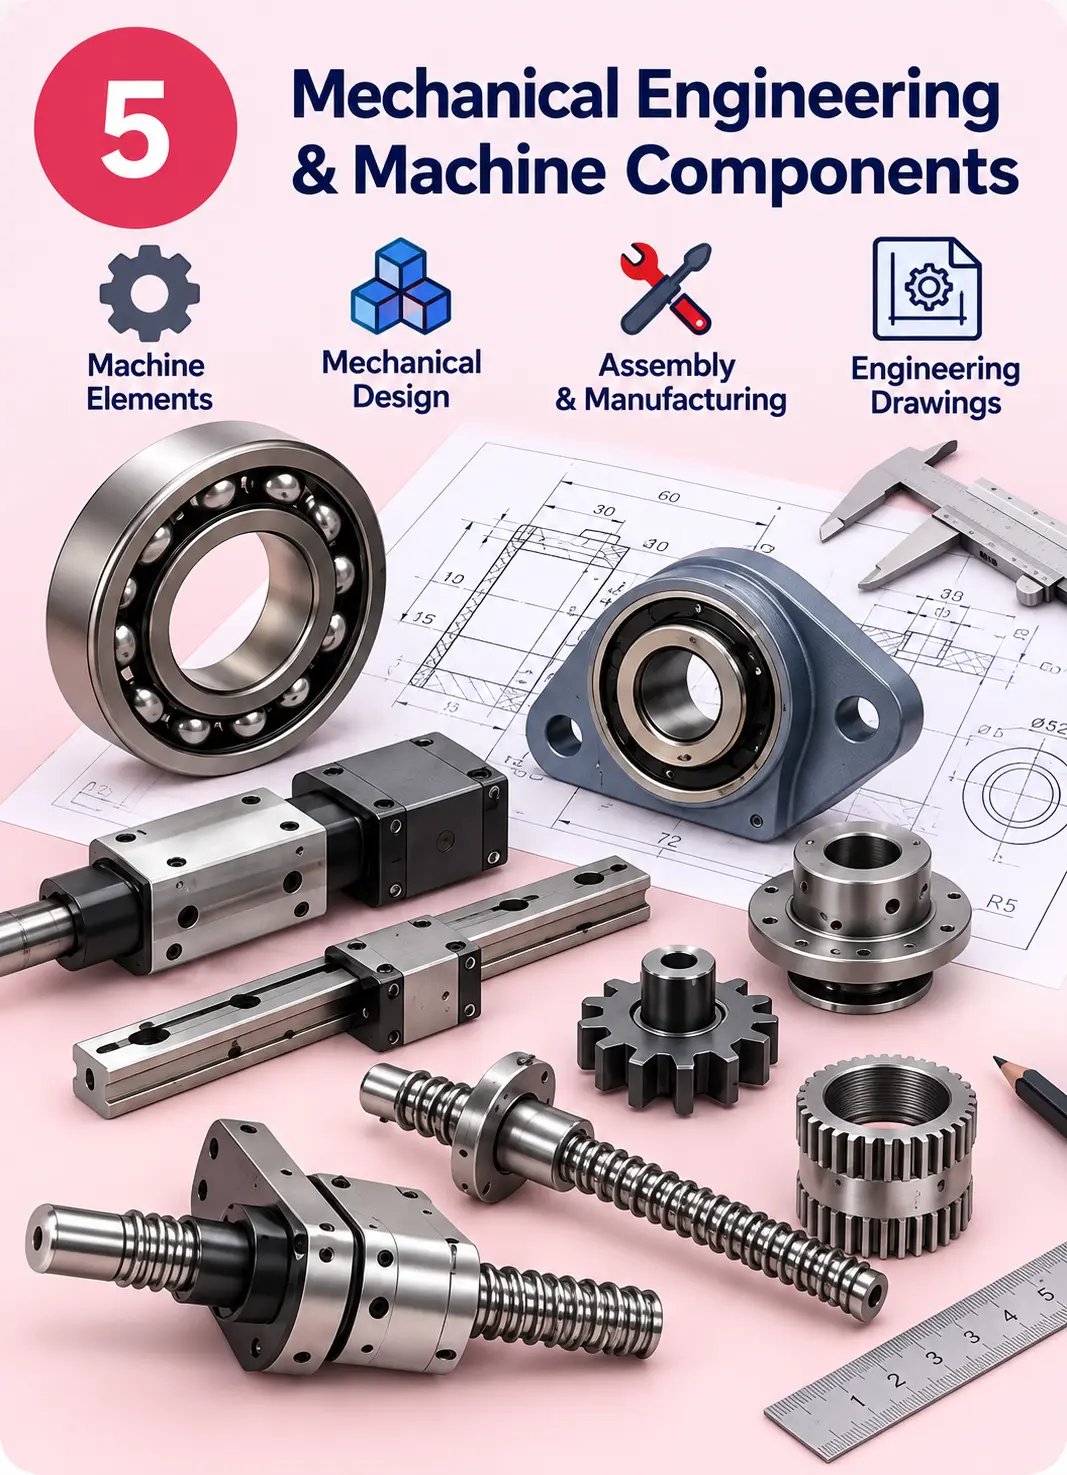
الهندسة الميكانيكية ومكونات الآلات
يستكشف الطلاب المكونات الميكانيكية المستخدمة داخل الروبوتات والآلات الحقيقية.
يعملون مع مفاهيم ومكونات مثل:
Bearings — Shafts — Couplers — Flanges — Screws — Links — Joints — Mechanical Transmission
ويبدأ الطالب في فهم ليس فقط كيفية تصميم شكل الآلة، ولكن أيضًا كيف تنتقل القوى والحركة بين أجزائها.
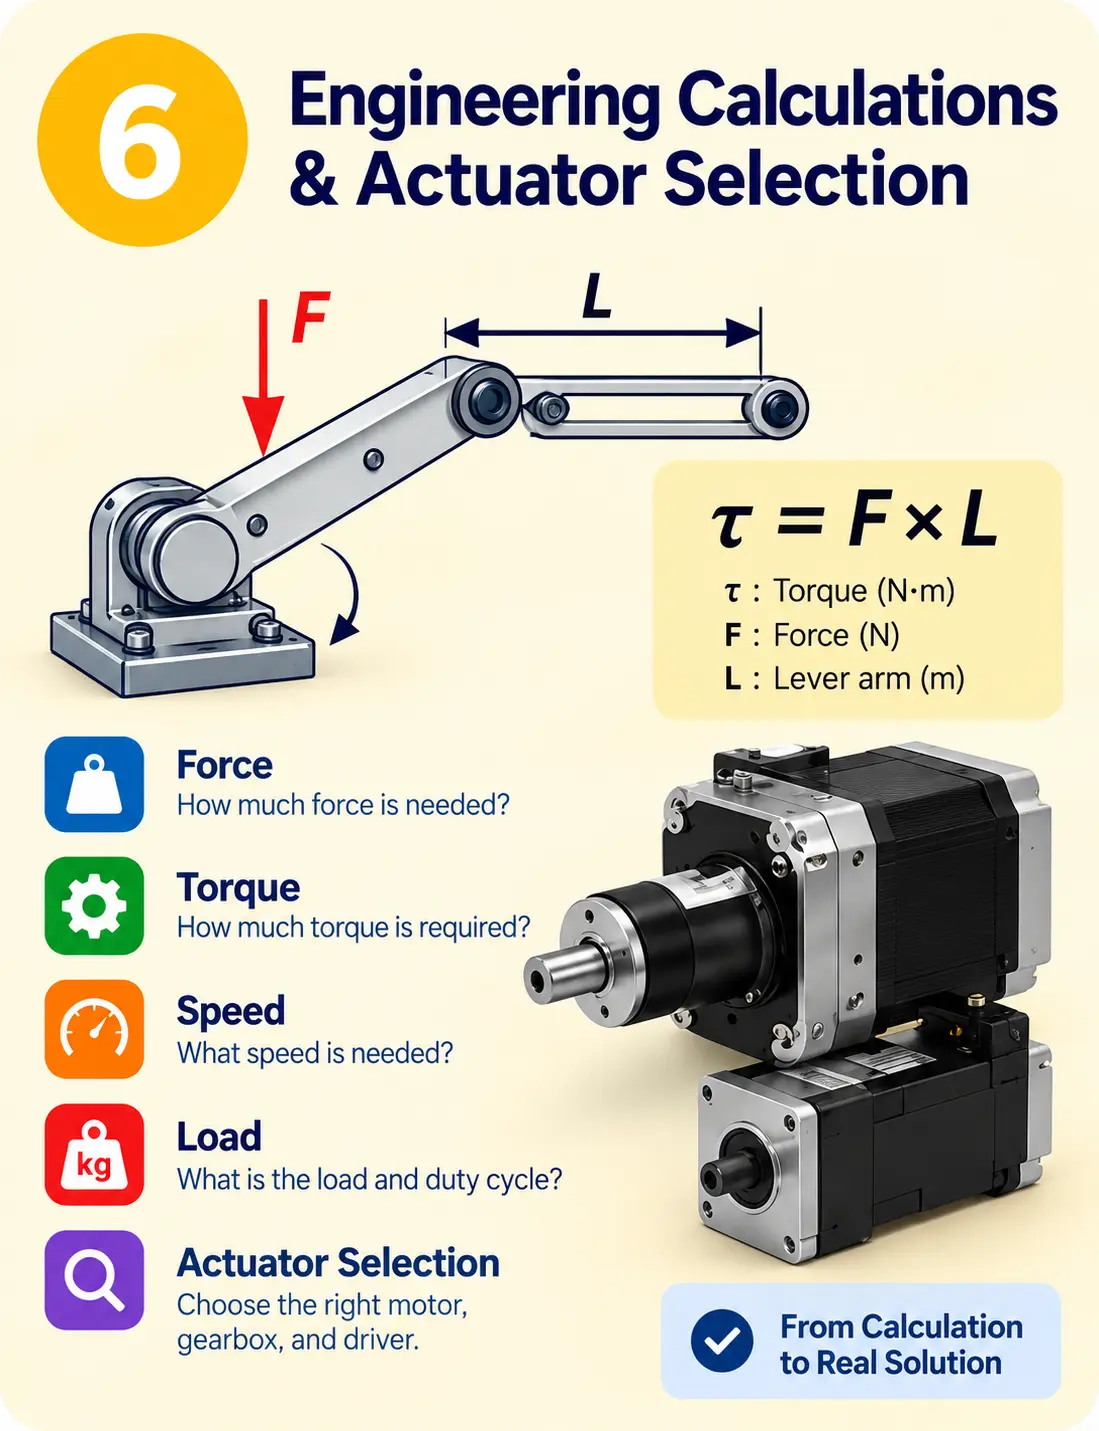
الحسابات الهندسية واختيار المشغلات
يبدأ الطلاب في اتخاذ قرارات هندسية مبنية على الحسابات بدلًا من التجربة والخطأ فقط.
ويتعلمون تحليل:
الحمل → القوة → العزم → السرعة → المشغل المطلوب
مما يساعدهم على تحديد نوع وحجم الـActuator المناسب للآلية قبل بنائها.
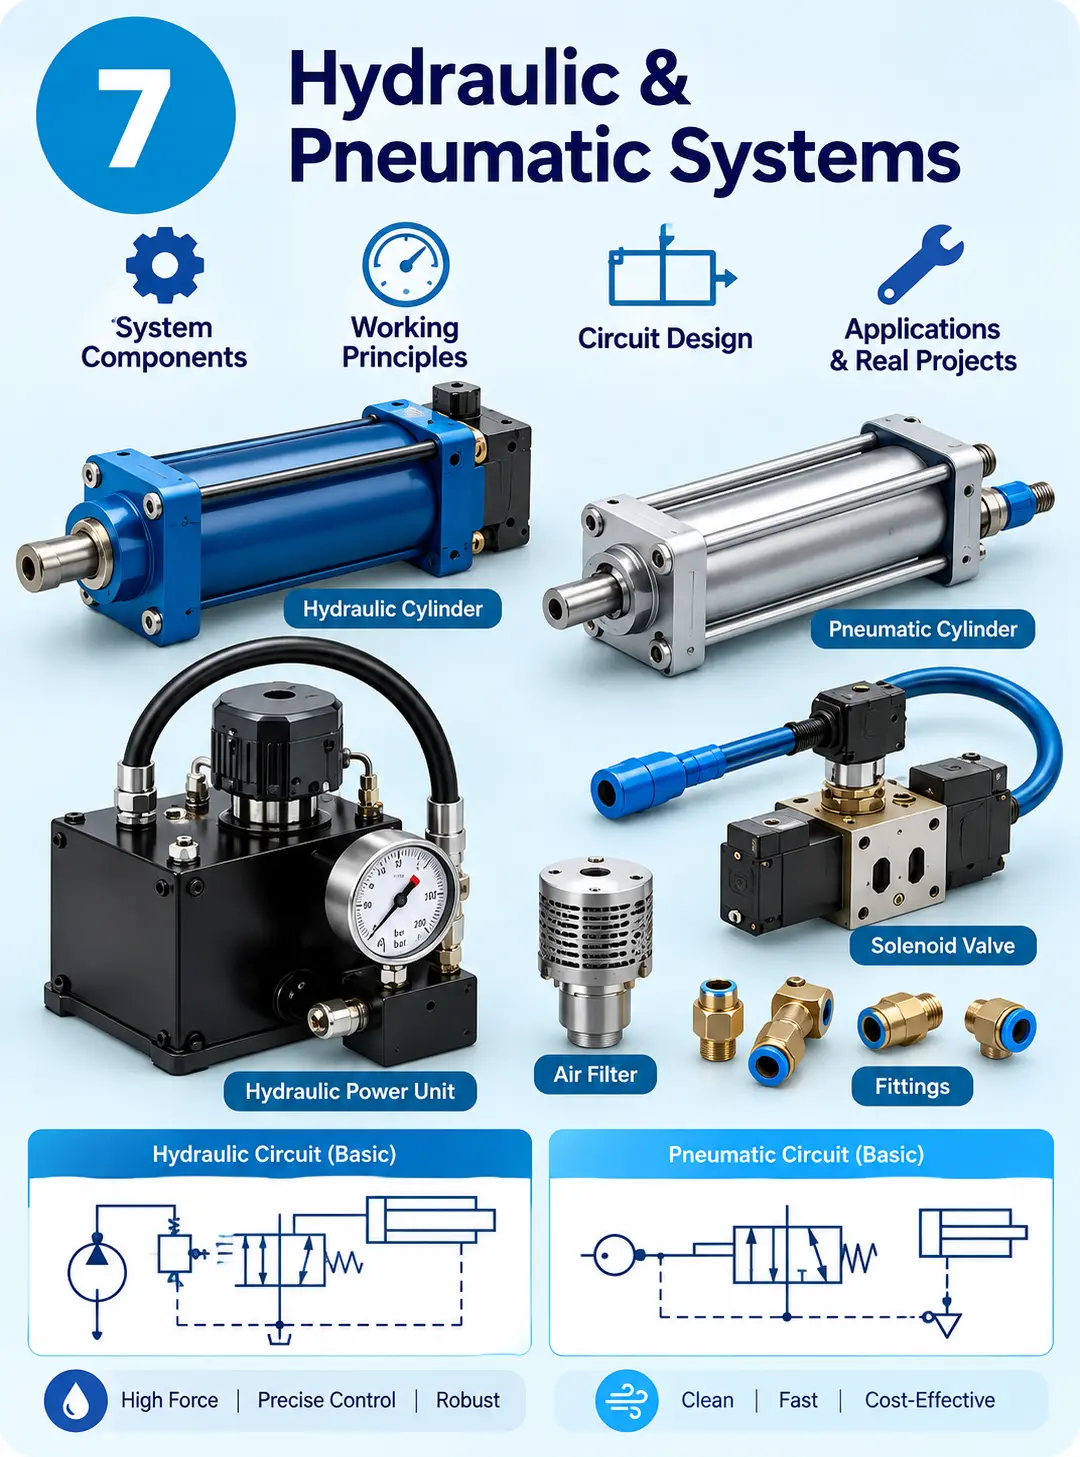
الأنظمة الهيدروليكية والنيوماتيكية
يتعرف الطلاب على طرق أخرى لتوليد ونقل الحركة والقوة المستخدمة في الأنظمة الصناعية.
ويدرسون المبادئ والمكونات الأساسية في الأنظمة الهيدروليكية والنيوماتيكية، ويتعرفون على الحالات التي تستخدم فيها المشغلات الكهربائية أو الهيدروليكية أو النيوماتيكية.
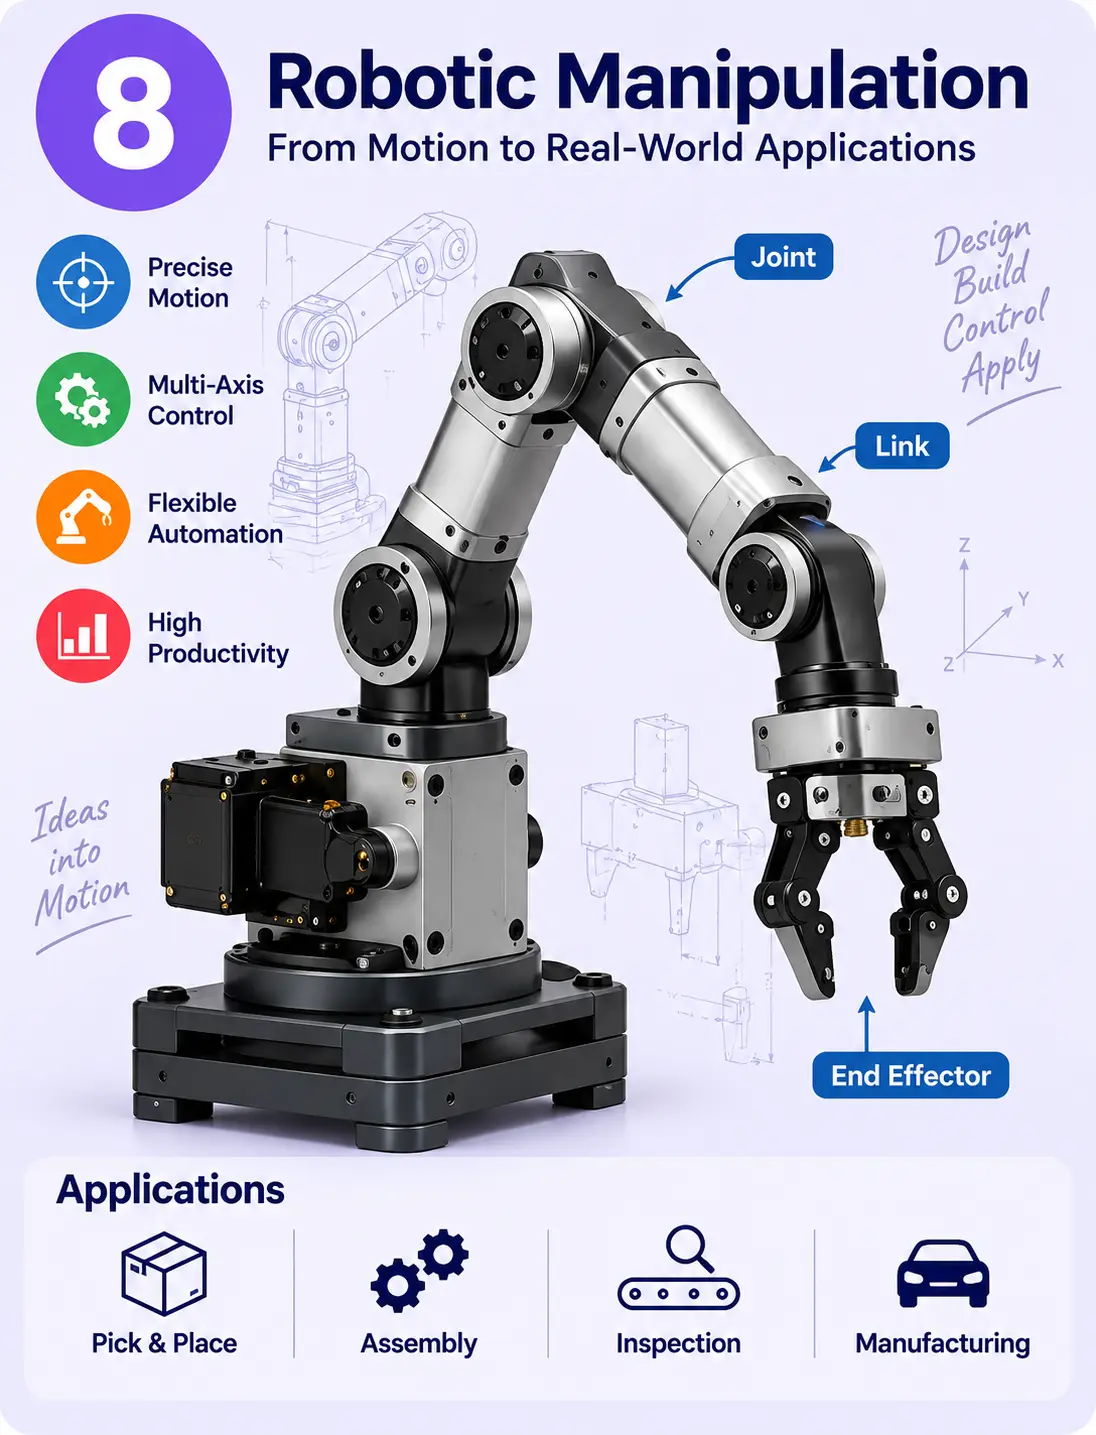
التحكم والحركة في الأذرع الروبوتية
ينتقل الطلاب من Mobile Robots إلى دراسة Robotic Manipulators.
ويتعلمون كيف تُبنى الأذرع الروبوتية باستخدام Links وJoints، وكيف تعمل عدة محاور متحكم بها معًا لتحريك End Effector.
ثم يطبق الطلاب معرفتهم في الميكانيكا، والإلكترونيات، والبرمجة، والتحكم لتصميم وبناء Industrial Robotic Arm.
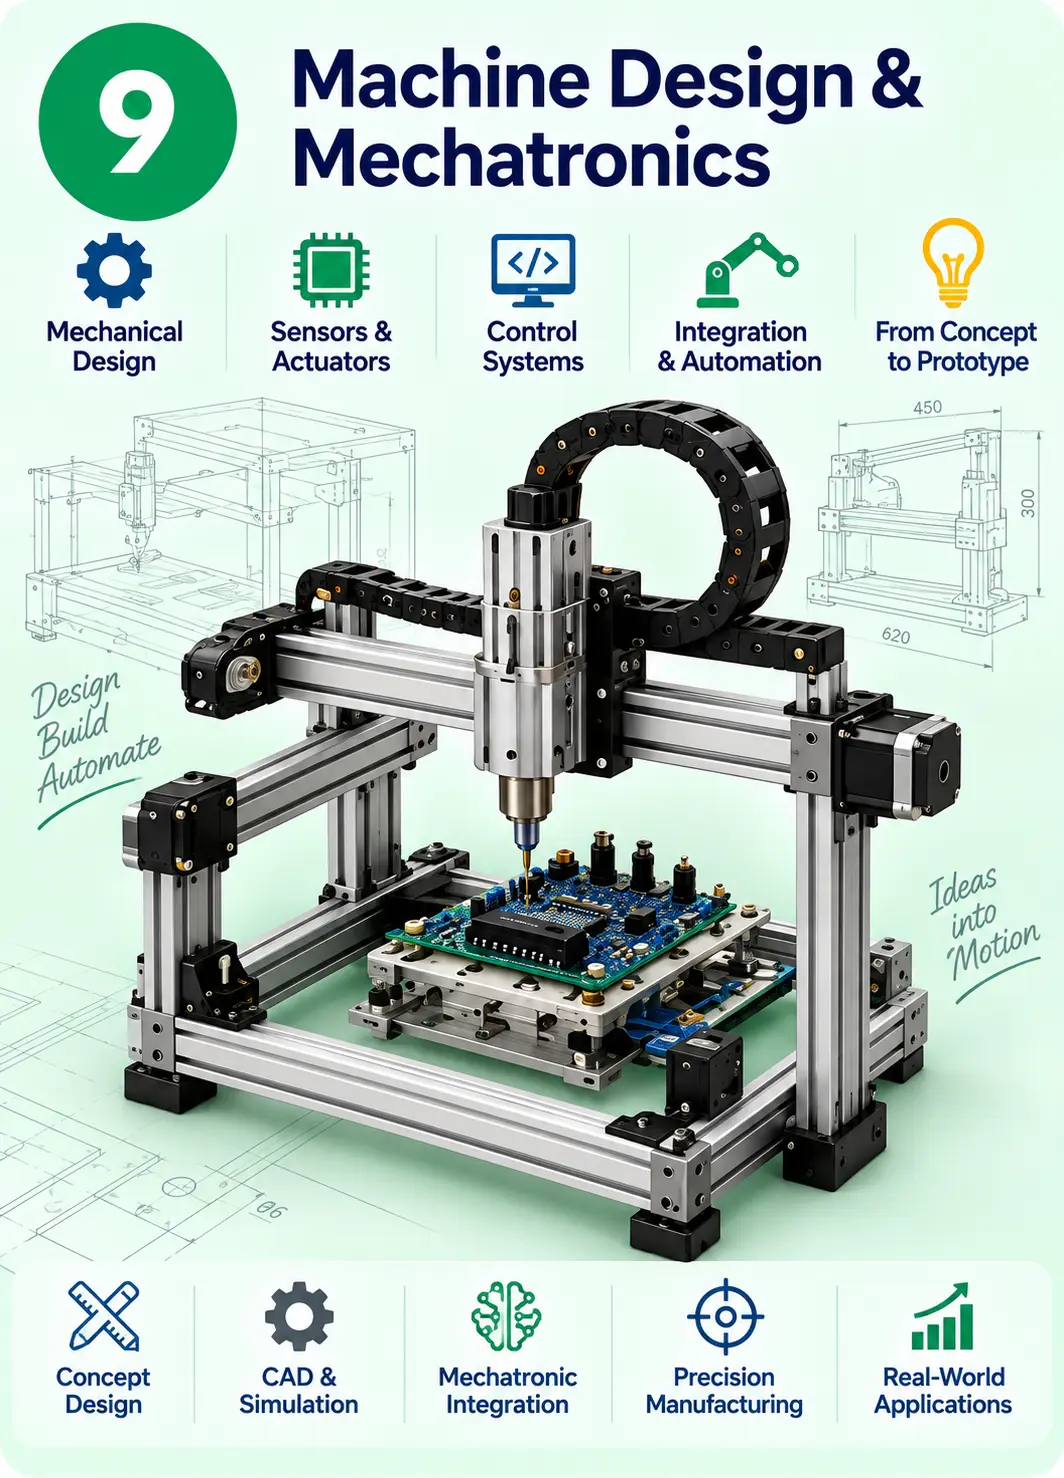
تصميم الآلات والميكاترونكس
في المراحل الأخيرة من Level 2، يجمع الطلاب عدة تخصصات هندسية لتطوير آلة متكاملة.
ويتعلمون كيف تتكامل:
البنية الميكانيكية + أنظمة الحركة + الإلكترونيات + المحركات والـDrivers + التحكم + البرمجيات
لتكوين نظام ميكاتروني متكامل قادر على تنفيذ وظيفة حقيقية.
ماذا سيكون الطلاب قادرين على بنائه؟
خلال ExpoTec Level 2، يعمل الطلاب على مجموعة من الأنظمة والآلات، منها:
- روبوت ومحطة تحكم لاسلكية
- نظام Telemetry لاسلكي
- Digital Attitude Indicator باستخدام IMU
- نظام ملاحة باستخدام GPS
- نظام قياس RPM باستخدام Wheel Encoder
- Closed-Loop Motor Controller
- روبوت يتم التحكم في حركته باستخدام PID
- مفصل روبوت باستخدام Stepper Motor
- ذراع روبوت صناعي
- CNC Router Machine
- Laser Cutting Machine
- 3D Printer
ولا تكمن أهمية هذه المشروعات في المنتج النهائي فقط؛ فكل مشروع يعلّم الطالب مبادئ هندسية يمكن إعادة استخدامها لاحقًا لتطوير آلات وأنظمة روبوتية مختلفة تمامًا.
إلى أي مستوى سيصل الطالب؟
بنهاية ExpoTec Level 2، يتجاوز الطالب مرحلة Engineering System Builder التي وصل إليها خلال Level 1.
ويبدأ في تكوين أساس حقيقي ليصبح:
مطوّر أنظمة ميكاترونكس
في هذه المرحلة، يستطيع الطالب البدء في النظر إلى أي آلة معقدة باعتبارها مجموعة من الأنظمة المترابطة:
- النظام الميكانيكي + النظام الإلكتروني + البرمجيات المدمجة + المستشعرات والقياس + المشغلات والحركة + الاتصالات + التغذية الراجعة والتحكم
ويبدأ في فهم ليس فقط كيف يجعل الآلة تعمل، وإنما كيف يجعل حركتها قابلة للقياس، والتحكم، والتكرار، وأكثر دقة.
تطور طريقة تفكير الطالب
في بداية ExpoTec Level 2 قد يكون تفكير الطالب:
"أنا أستطيع بناء وبرمجة روبوت."
لكن بنهاية المستوى، نريد أن يبدأ في التفكير:
- ما نوع الحركة التي تحتاجها الآلة؟
- ما القوى والعزوم التي سيتعرض لها الميكانيزم؟
- ما الـActuator المناسب الذي يجب اختياره؟
- كيف ستتواصل وحدات التحكم المختلفة مع بعضها؟
- كيف ستعرف الآلة موقعها واتجاهها؟
- كيف يمكنني قياس أدائها الفعلي؟
- كيف يمكن للنظام تصحيح أخطائه تلقائيًا؟
- كيف أدمج جميع هذه الأجزاء في آلة واحدة متكاملة وموثوقة؟
وهنا ينتقل الطالب من مجرد بناء التكنولوجيا إلى بداية هندسة الآلات والتحكم فيها.
بنهاية ExpoTec Level 2، لا يكتفي الطلاب ببناء آلات تعمل، بل يبدأون في هندسة آلات تستطيع التواصل، والقياس، والتحكم، وتصحيح أخطائها، وتنفيذ مهام فيزيائية دقيقة.