برنامج StarTec
من البرمجة إلى الأنظمة الروبوتية الذكية
الفئة العمرية: من 8 إلى 11 عامًا
برنامج StarTec هو رحلة هندسية متدرجة تأخذ الطلاب من أساسيات البرمجة والإلكترونيات إلى بناء الأنظمة الذكية، والروبوتات ذاتية التشغيل، ومشاريع الأتمتة المتقدمة، والأذرع الروبوتية.
لا يتعلم الطلاب البرمجة والإلكترونيات والروبوتات كمجالات منفصلة، بل يكتشفون كيف تعمل هذه المجالات معًا لبناء أنظمة هندسية حقيقية قادرة على:
الاستشعار ← المعالجة ← اتخاذ القرار ← التنفيذ
تبدأ الرحلة ببرمجة Arduino والتحكم في المدخلات والمخرجات Inputs & Outputs، ثم ينتقل الطلاب إلى الحساسات والمشغلات Sensors & Actuators، وبعدها إلى الروبوتات والأنظمة الهندسية المتقدمة، وتُختتم الرحلة بتصميم وتجميع وبرمجة ذراع روبوتية متكاملة.
اختر الكورس الخاص بك
1
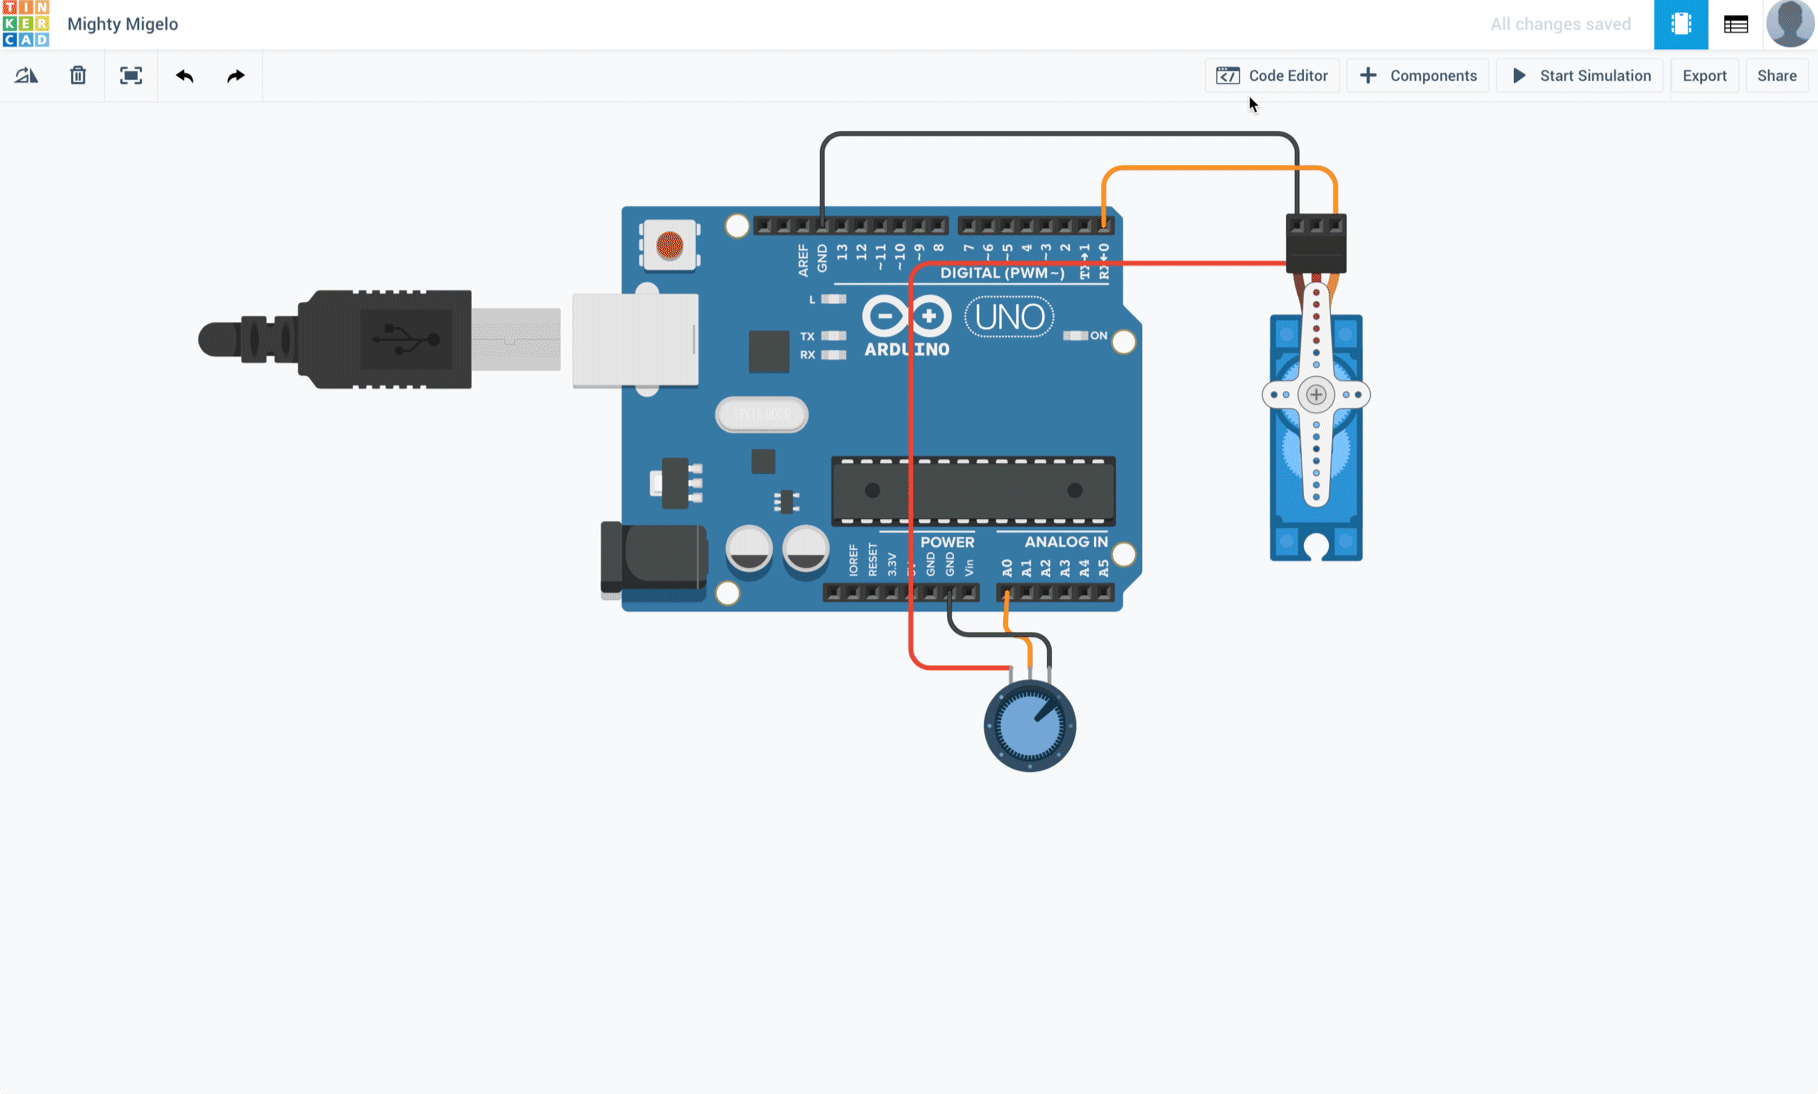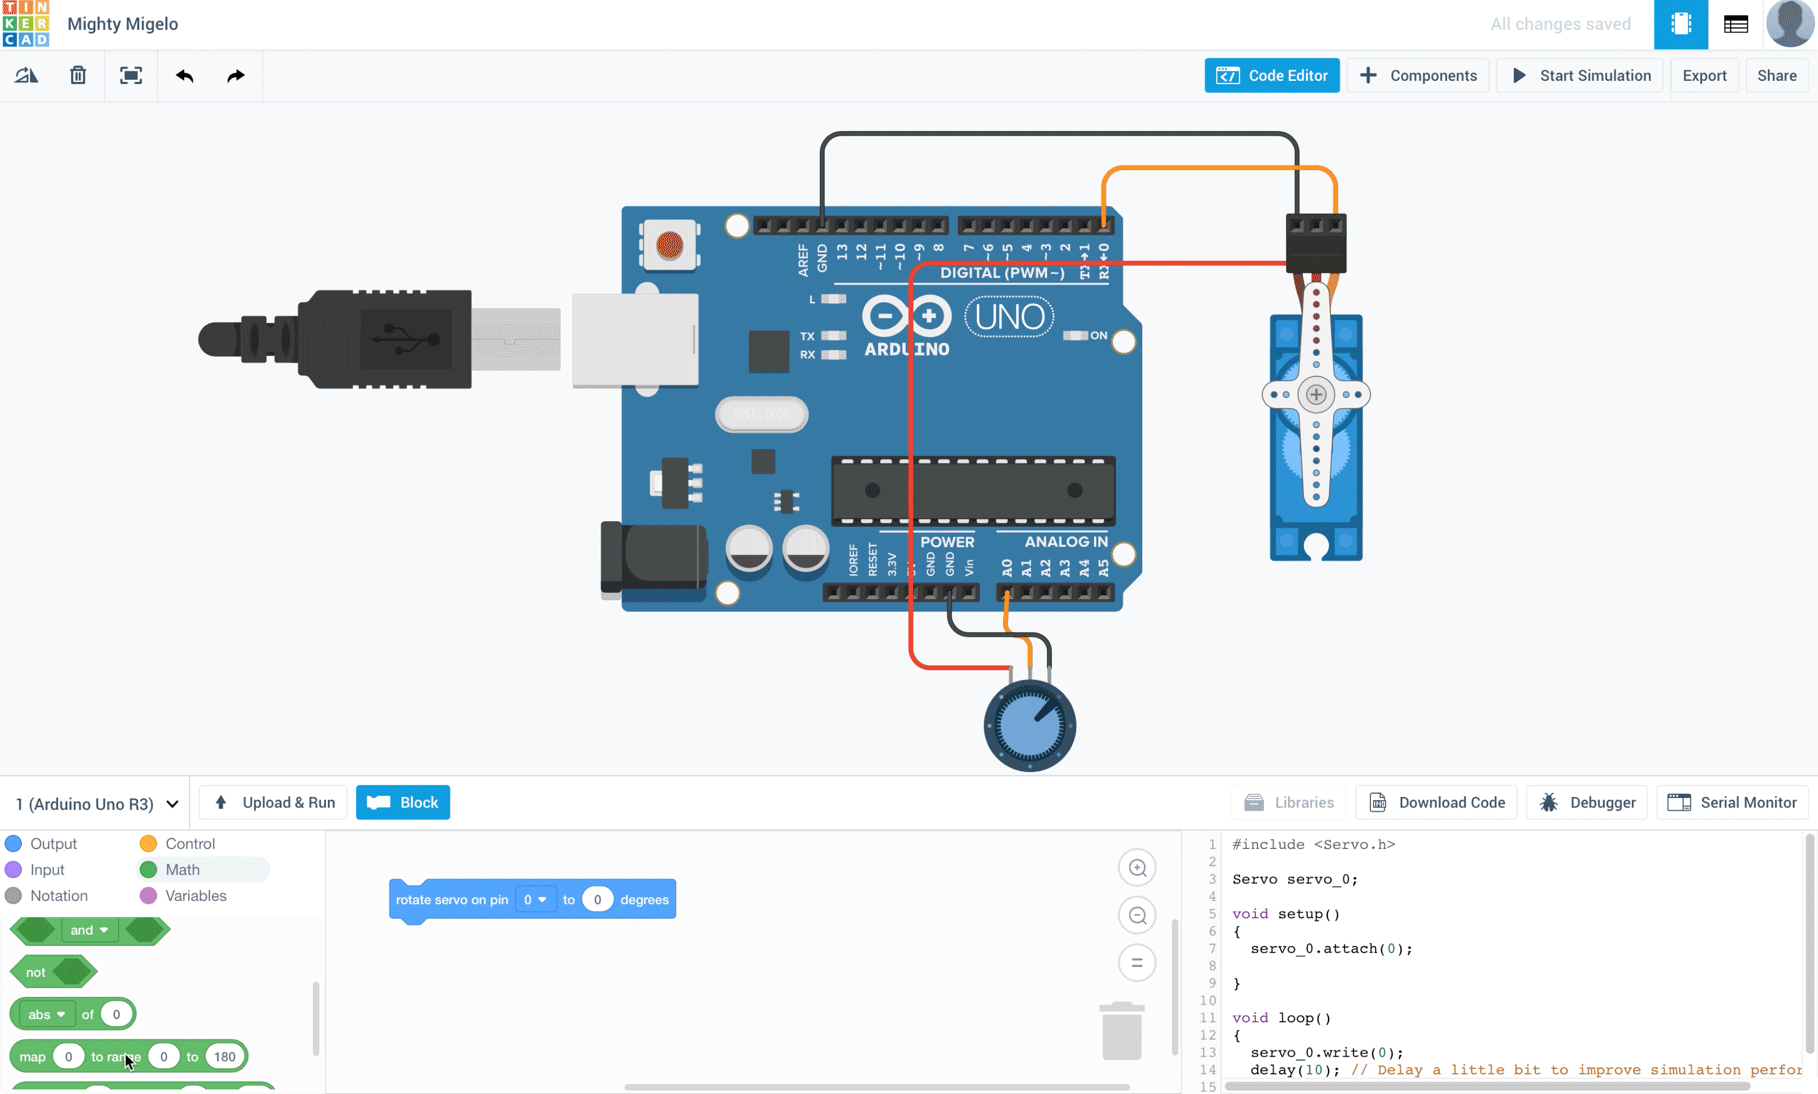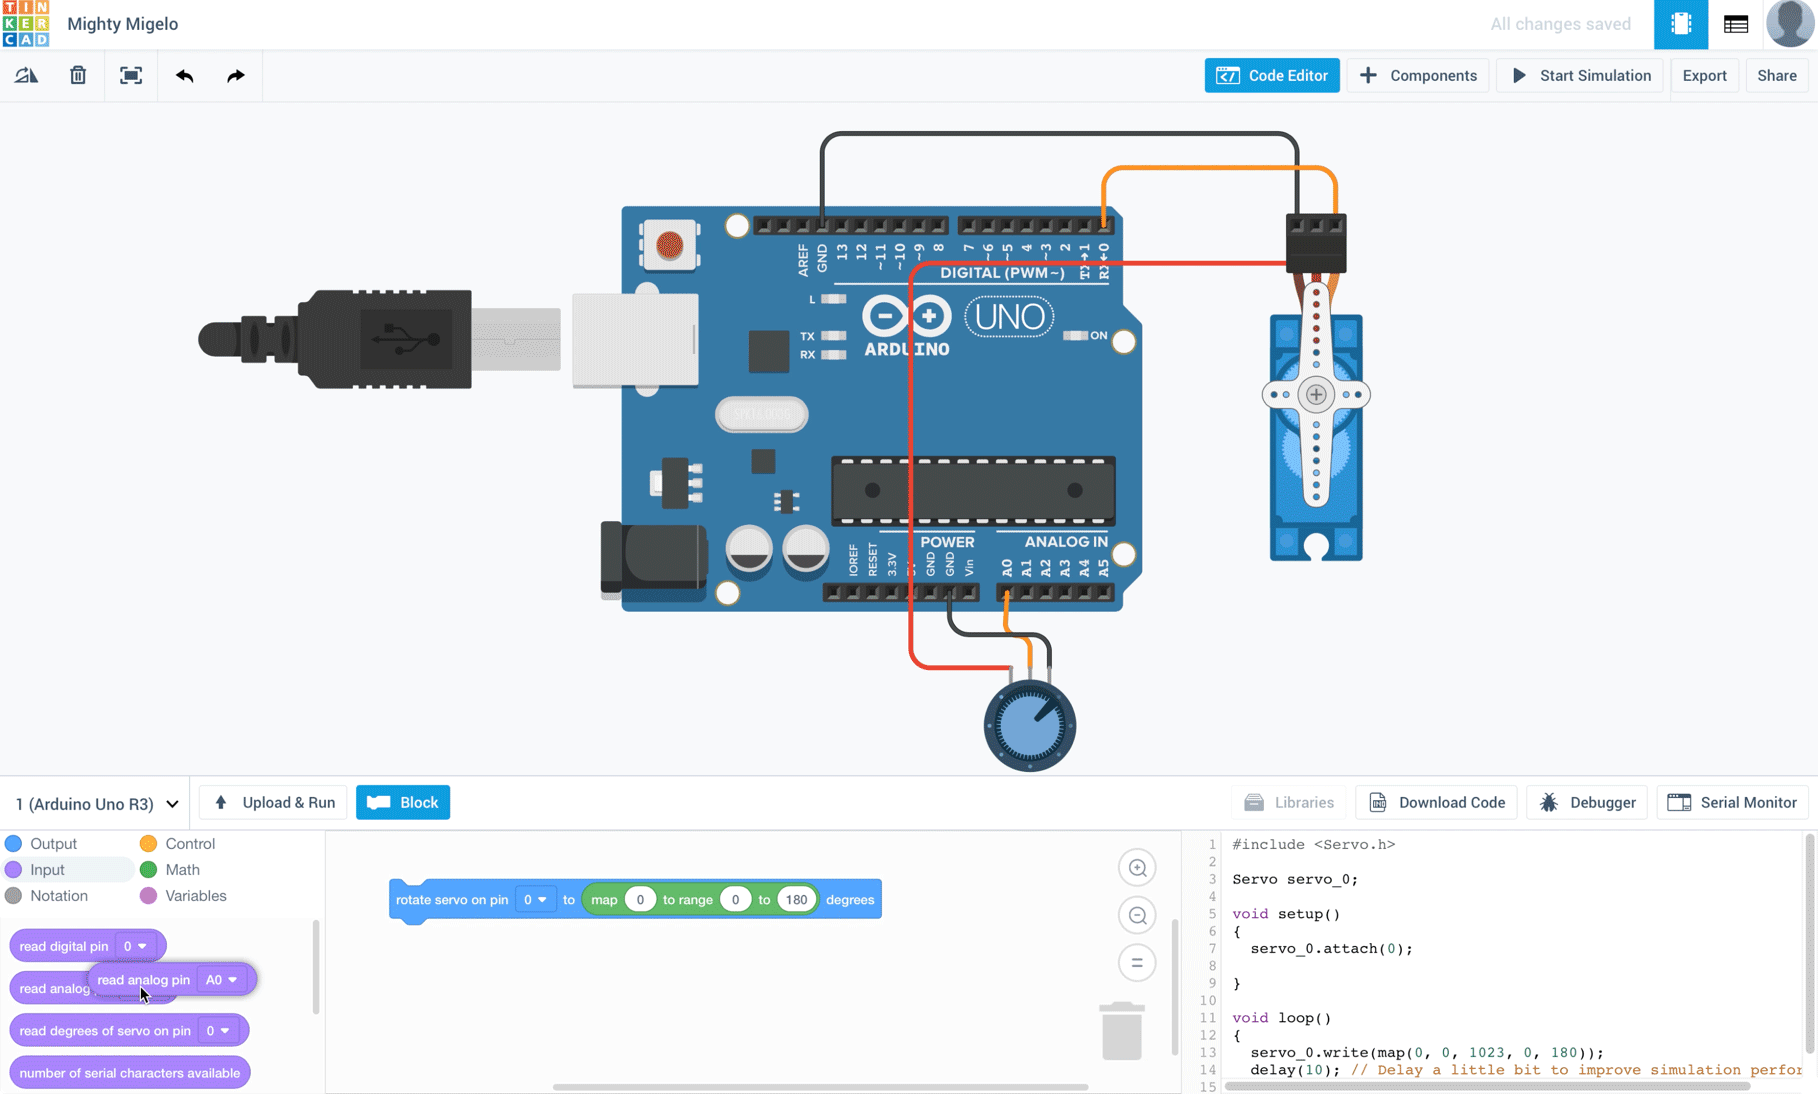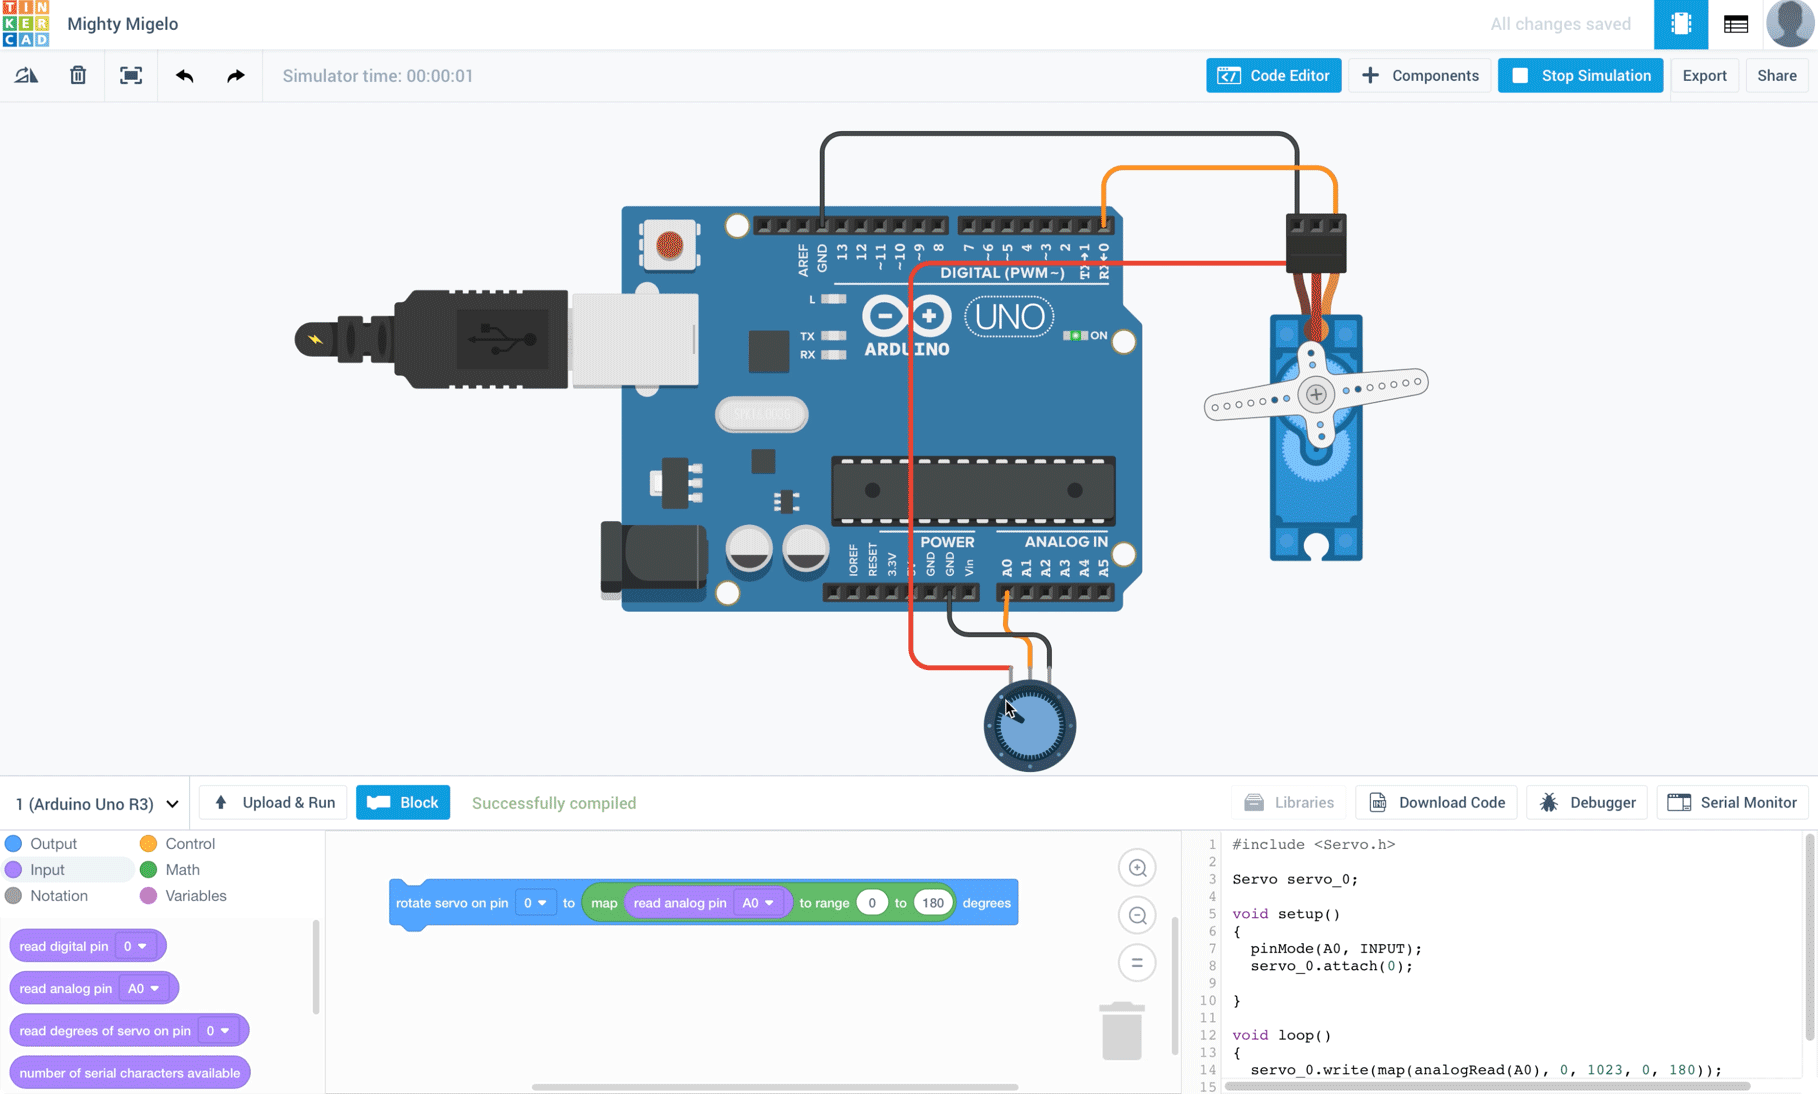
اردوينو والبرمجة بالبلوكات
"اجعل الأنظمة تفكر"
عقلية الطالب: أستطيع أن أجعل النظام يفكر.
5 أشهر - 400 نقطة
المشاريع الأساسية
- نظام ذكي للتحكم في الإضاءة
- التحكم التلقائي في شدة الإضاءة
- نظام التحكم بالمفاتيح الرقمية
- نظام تحكم متعدد المدخلات
- نظام كلمة المرور / الكود
- التحكم بالأوامر عبر Serial Communication
- نظام المراقبة عبر Serial Monitor
2
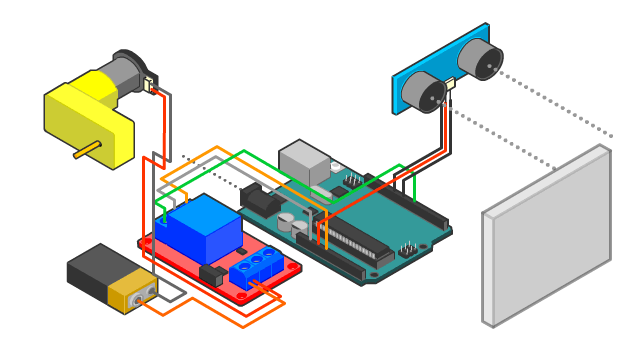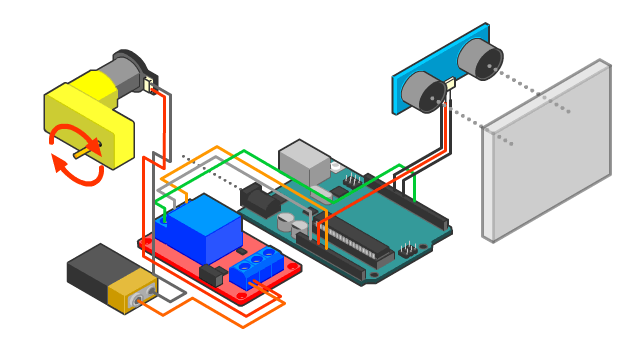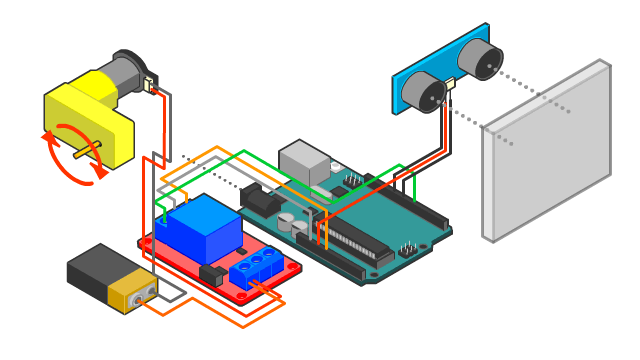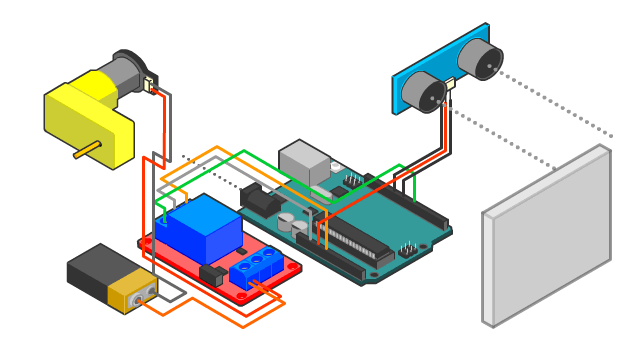
اردوينو وربط المكونات الالكترونية
"استشعر العالم وتحكم فيه"
عقلية الطالب: أستطيع أن أجعل النظام يستشعر العالم الحقيقي ويتفاعل معه.
5 أشهر - 400 نقطة
المشاريع الأساسية
- نظام مكافحة الحرائق
- نظام الري التلقائي
- دائرة التحكم باستخدام Relay
- نظام النغمات الموسيقية
- نظام الرادار
- نظام التحكم في الصوبة الزراعية الذكية
- نظام بوابة عبور السكك الحديدية الذكية
- نظام تحكم باستخدام Bluetooth
3
الروبوتات
"ابنِ آلات قادرة على الحركة"
عقلية الطالب: أستطيع أن أجعل الآلة تستشعر، وتتخذ القرار، وتتحرك.
4 أشهر - 400 نقطة
المشاريع الأساسية
- روبوت تخطيط المسار
- روبوت تجنب العوائق
- روبوت تتبع الخط
- روبوت يتم التحكم فيه بالموبايل
- روبوت الرافعة الشوكية
- روبوت التنظيف
4
مشاريع اردوينو المتقدمه
"ابنِ أنظمة ذكية متكاملة"
عقلية الطالب: أستطيع دمج تقنيات مختلفة لتعمل معًا كنظام ذكي واحد.
5 أشهر - 400 نقطة
المشاريع الأساسية
- نظام إضاءة الشوارع الذكي
- نظام مواقف السيارات الذكي
- آلة الفرز
- المصعد
- الخزنة الذكية
- ماكينة البيع الآلي
- الرافعة
5
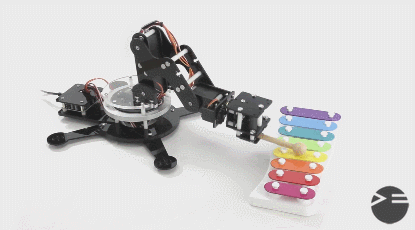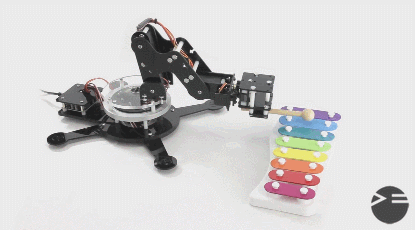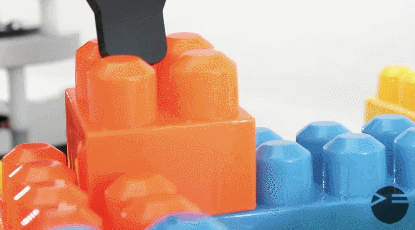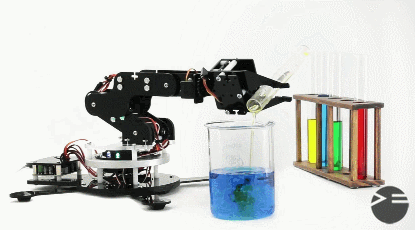
الزراع الروبوتية للاطفال
"اجعل الروبوت يتعامل مع الأشياء"
عقلية الطالب: أستطيع أن أجعل الروبوت يتحرك، ويتفاعل مع الأشياء، وينفذ مهامًا حقيقية.
3 أشهر - 400 نقطة
المشاريع الأساسية
- ذراع روبوتية بالتحكم اليدوي
- ذراع روبوتية تعمل تلقائيًا
- نظام الالتقاط والوضع (Pick & Place)
- نظام نقل الأشياء
- نظام الفرز باستخدام الذراع الروبوتية
- تسلسل حركات روبوتية تلقائي
أكثر من مجرد Arduino
يتعلم الطلاب كيف تعمل التكنولوجيا الحقيقية
في StarTec، لا يُعد Arduino أو الحساسات أو المحركات أو المكونات الإلكترونية هي الهدف النهائي.
بل هي أدوات هندسية نستخدمها لتعريف الطلاب بالمفاهيم الأساسية التي تقوم عليها الأنظمة التكنولوجية الحديثة.
ومن خلال مشاريع مناسبة لأعمارهم، يبدأ الطلاب في استكشاف مبادئ هندسية تُستخدم — بمستويات أكثر تقدمًا — داخل الطائرات، والمركبات ذاتية القيادة، والآلات الصناعية، والمباني الذكية، والأنظمة الروبوتية.
يتعلمون مفاهيم هندسية من العالم الحقيقي
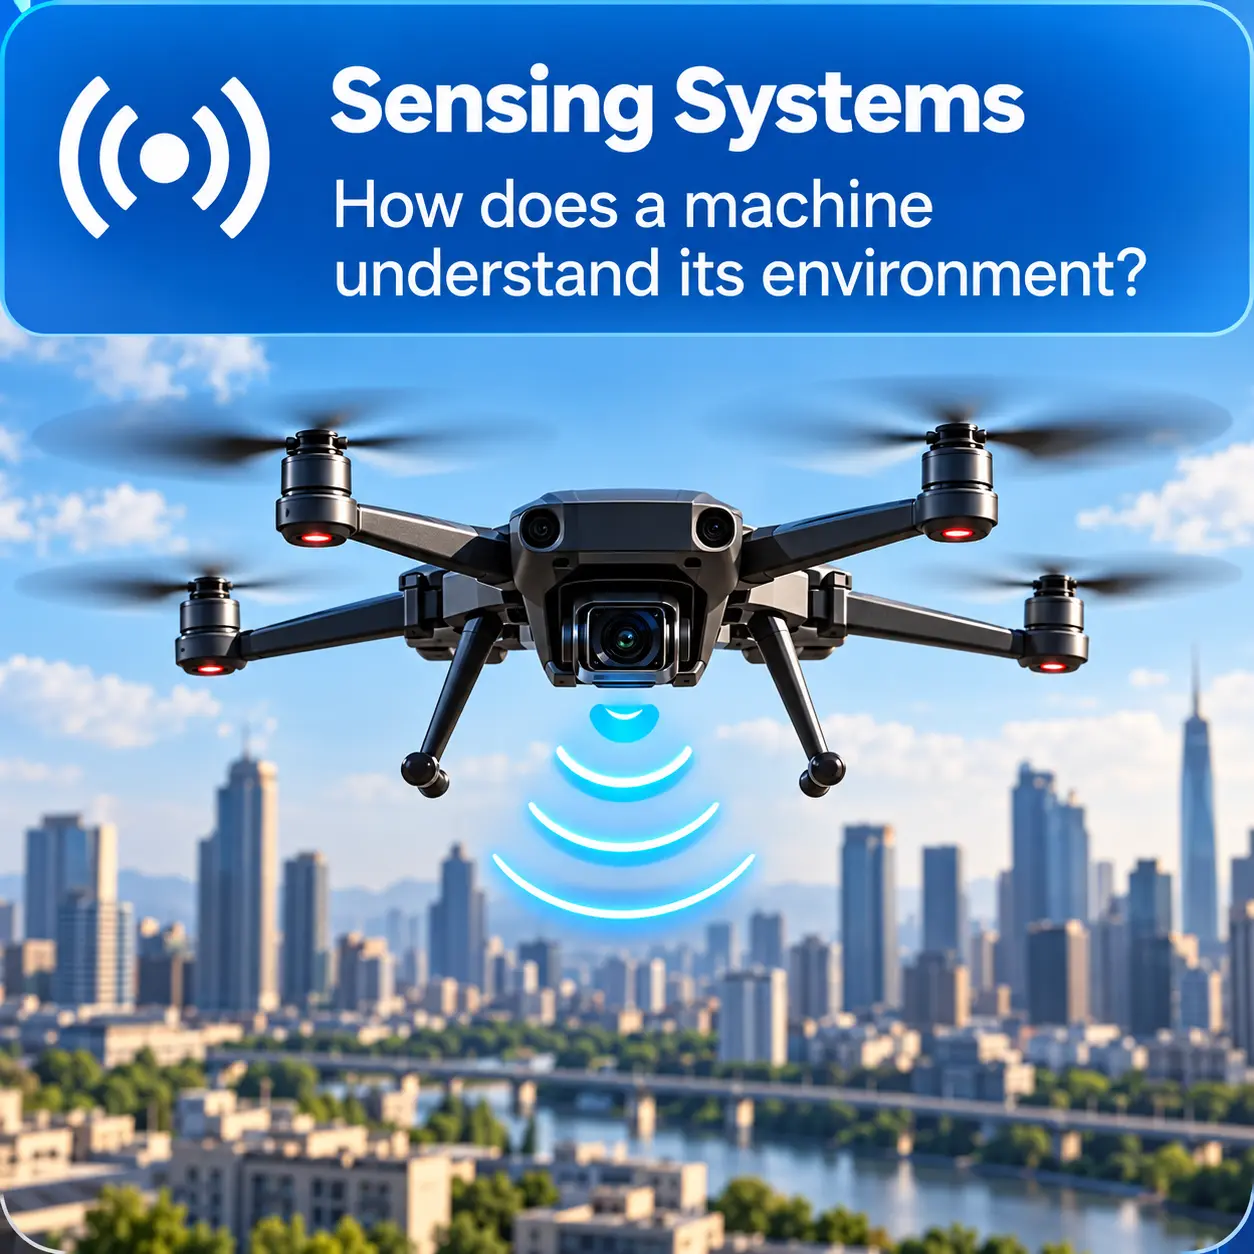
كيف تفهم الآلة البيئة المحيطة بها؟
يتعلم الطلاب كيف تقوم الحساسات Sensors بتحويل التغيرات في العالم الحقيقي إلى معلومات يستطيع النظام قراءتها ومعالجتها.
وهو نفس المبدأ الأساسي المستخدم في السيارات لاكتشاف العوائق، وفي أنظمة الزراعة الذكية لمراقبة الظروف البيئية، وفي الطائرات لقياس المتغيرات اللازمة للطيران.
العالم الحقيقي → الحساس → البيانات
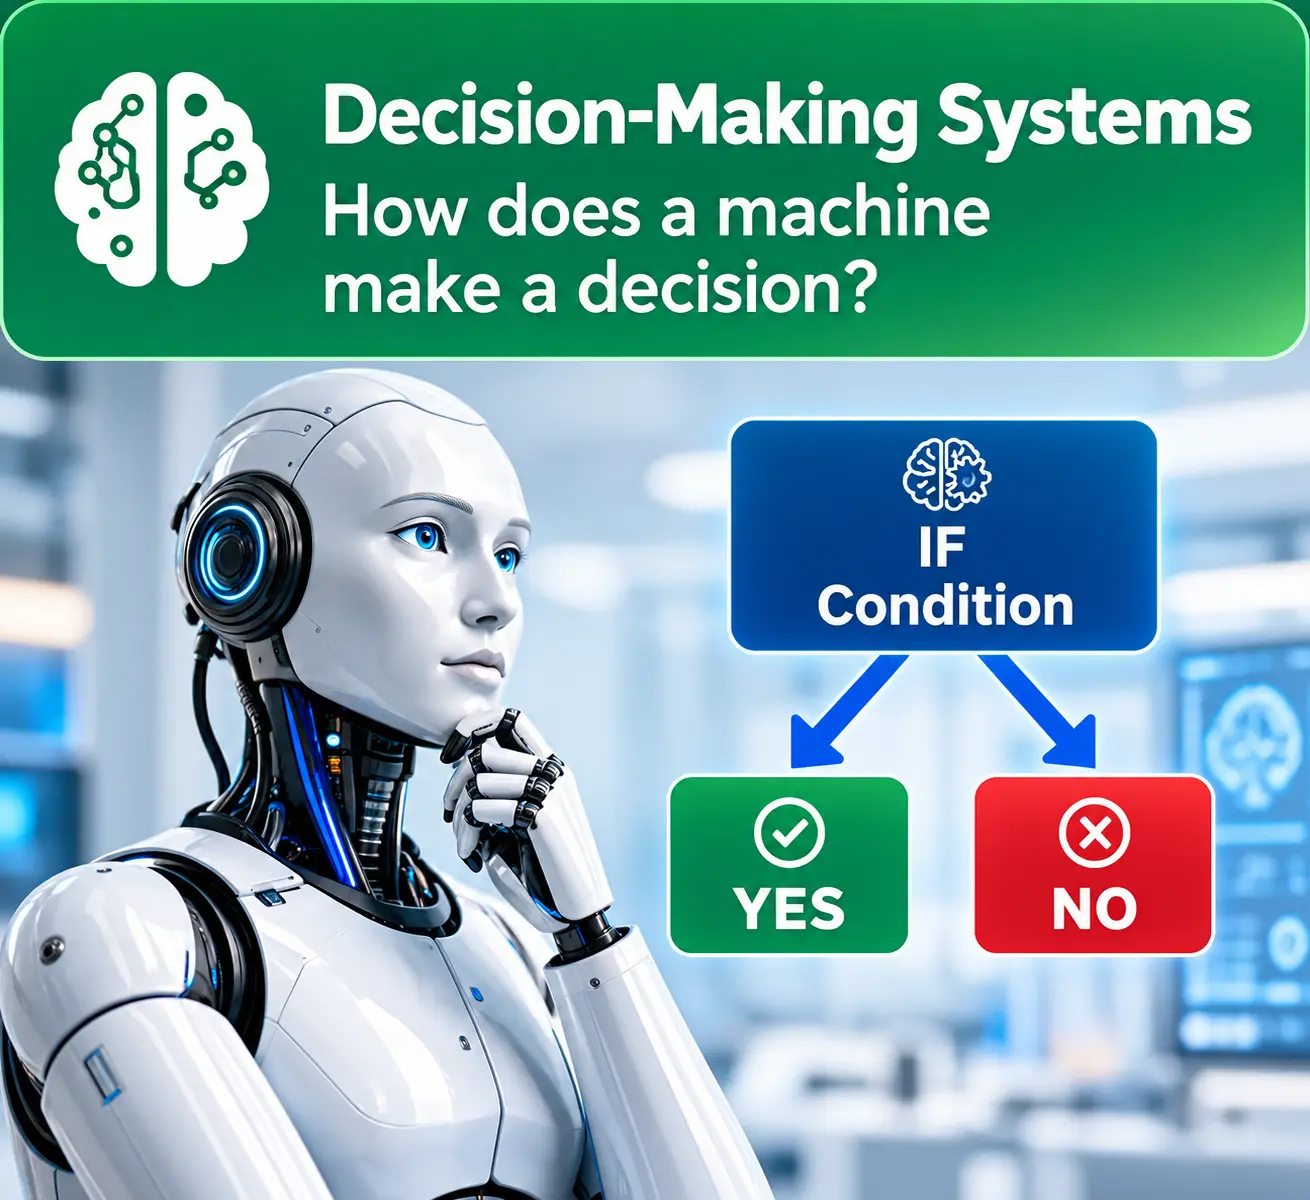
كيف تتخذ الآلة قرارًا؟
يتعلم الطلاب أن استقبال المعلومات ليس سوى البداية.
فيمكن للنظام معالجة هذه المعلومات، وتقييم مجموعة من الشروط، ثم تحديد الإجراء الذي يجب تنفيذه.
المدخلات → المعالجة → القرار → التنفيذ
وهذه إحدى الأفكار الأساسية التي تقوم عليها أنظمة الأتمتة والروبوتات الذكية.
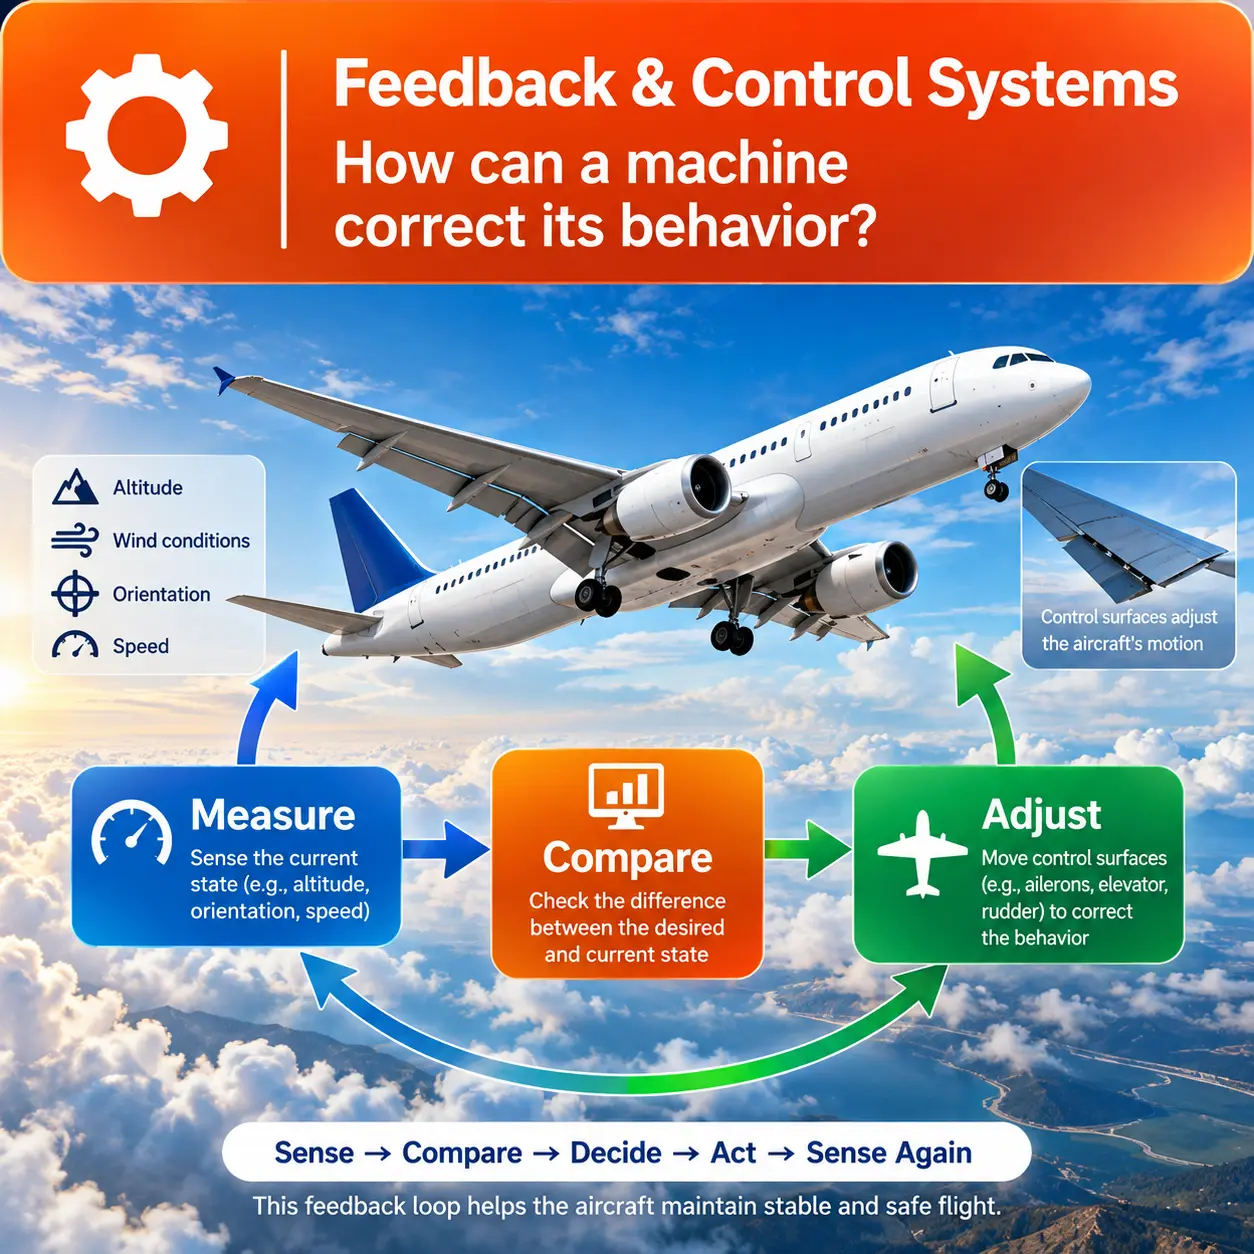
كيف تستطيع الآلة تصحيح سلوكها؟
يتعرف الطلاب على فكرة أن النظام يمكنه مراقبة ما يحدث، ومقارنته بما يجب أن يحدث، ثم تعديل سلوكه وفقًا لذلك.
استشعار → مقارنة → قرار → تنفيذ → استشعار من جديد
ويُستخدم هذا المبدأ بمستويات أكثر تقدمًا في العديد من المجالات الهندسية.
فعلى سبيل المثال، تستخدم أنظمة التحكم في الطائرات باستمرار معلومات عن حركة الطائرة وحالتها لتوجيه أسطح التحكم Control Surfaces والمساعدة في الحفاظ على سلوك ومسار الطيران المطلوب.
وهنا يبدأ الطلاب في تكوين فهم أولي للمبادئ التي تقوم عليها: Feedback and Closed-Loop Control Systems.
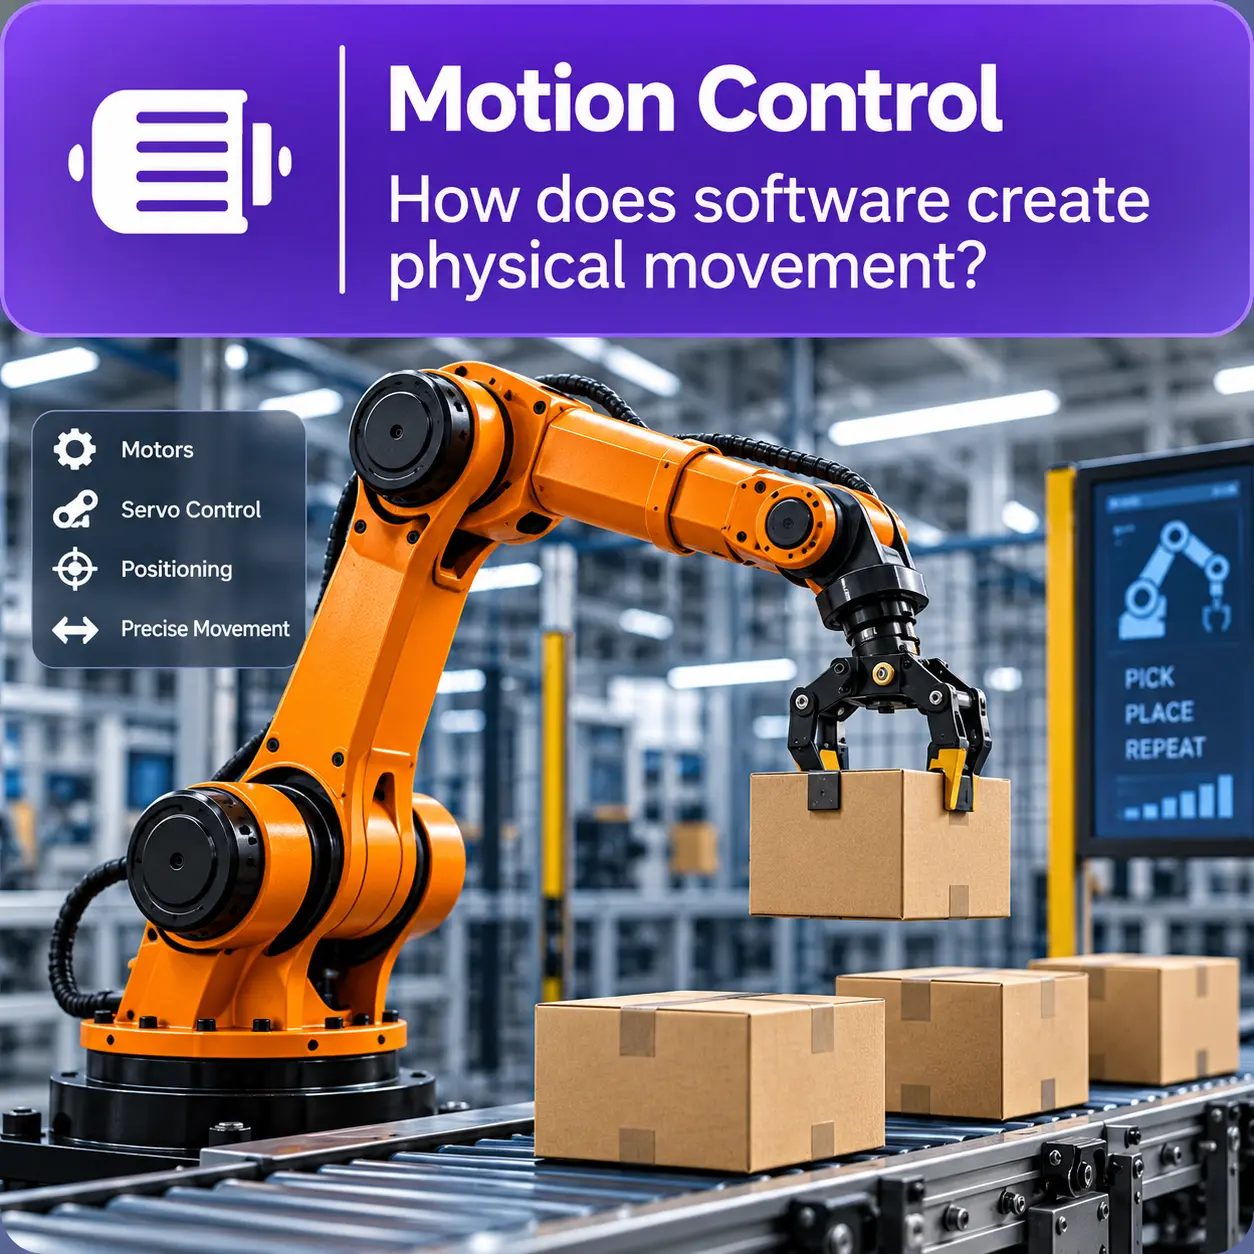
كيف يحول البرنامج أوامره إلى حركة حقيقية؟
من خلال التحكم في DC Motors وServo Motors، يكتشف الطلاب كيف يمكن لقرار برمجي أن يتحول إلى حركة ميكانيكية في العالم الحقيقي.
ويظهر نفس المبدأ الأساسي في:
الأذرع الروبوتية • المصاعد • البوابات الأوتوماتيكية • ماكينات CNC • الروبوتات الصناعية • الروبوتات المتحركة
ويبدأ الطالب في الربط بين:
الكود → الإلكترونيات → المشغل Actuator → الحركة الميكانيكية
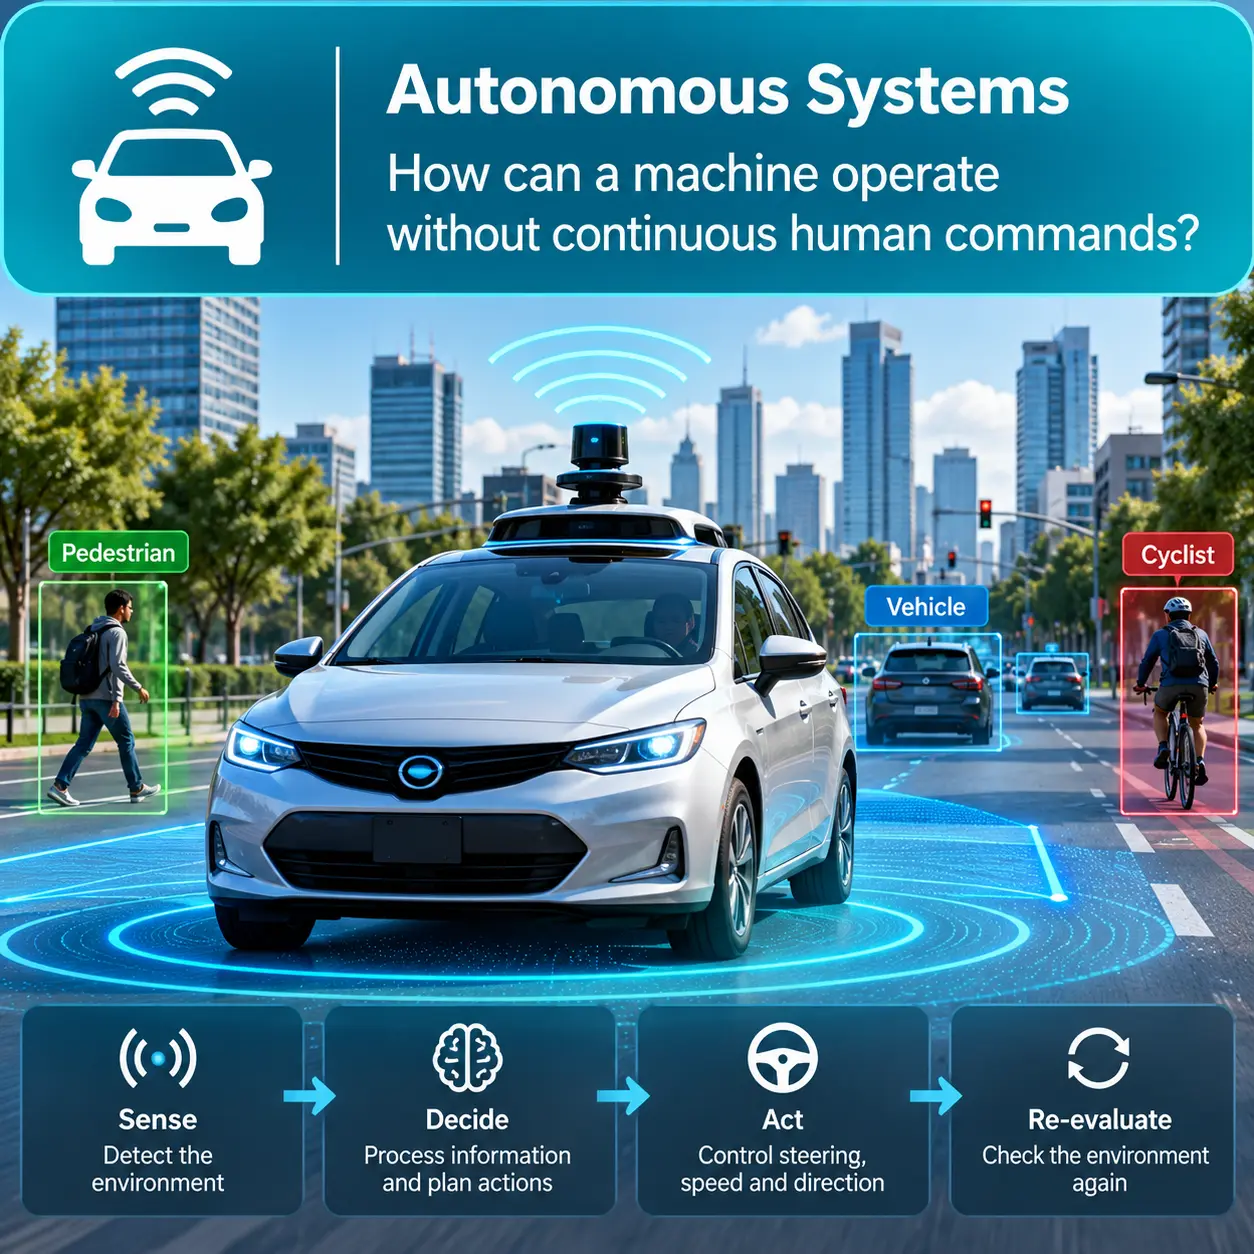
كيف تستطيع الآلة العمل دون أوامر مستمرة من الإنسان؟
من خلال روبوتات مثل Obstacle Avoidance Robot، يبني الطلاب أنظمة قادرة على تكرار دورة العمل التالية بشكل مستقل:
استشعار → اتخاذ قرار → حركة → إعادة تقييم البيئة
وهذا يقدم لهم البنية الأساسية المبسطة التي تقوم عليها الأنظمة الروبوتية ذاتية التشغيل Autonomous Systems.
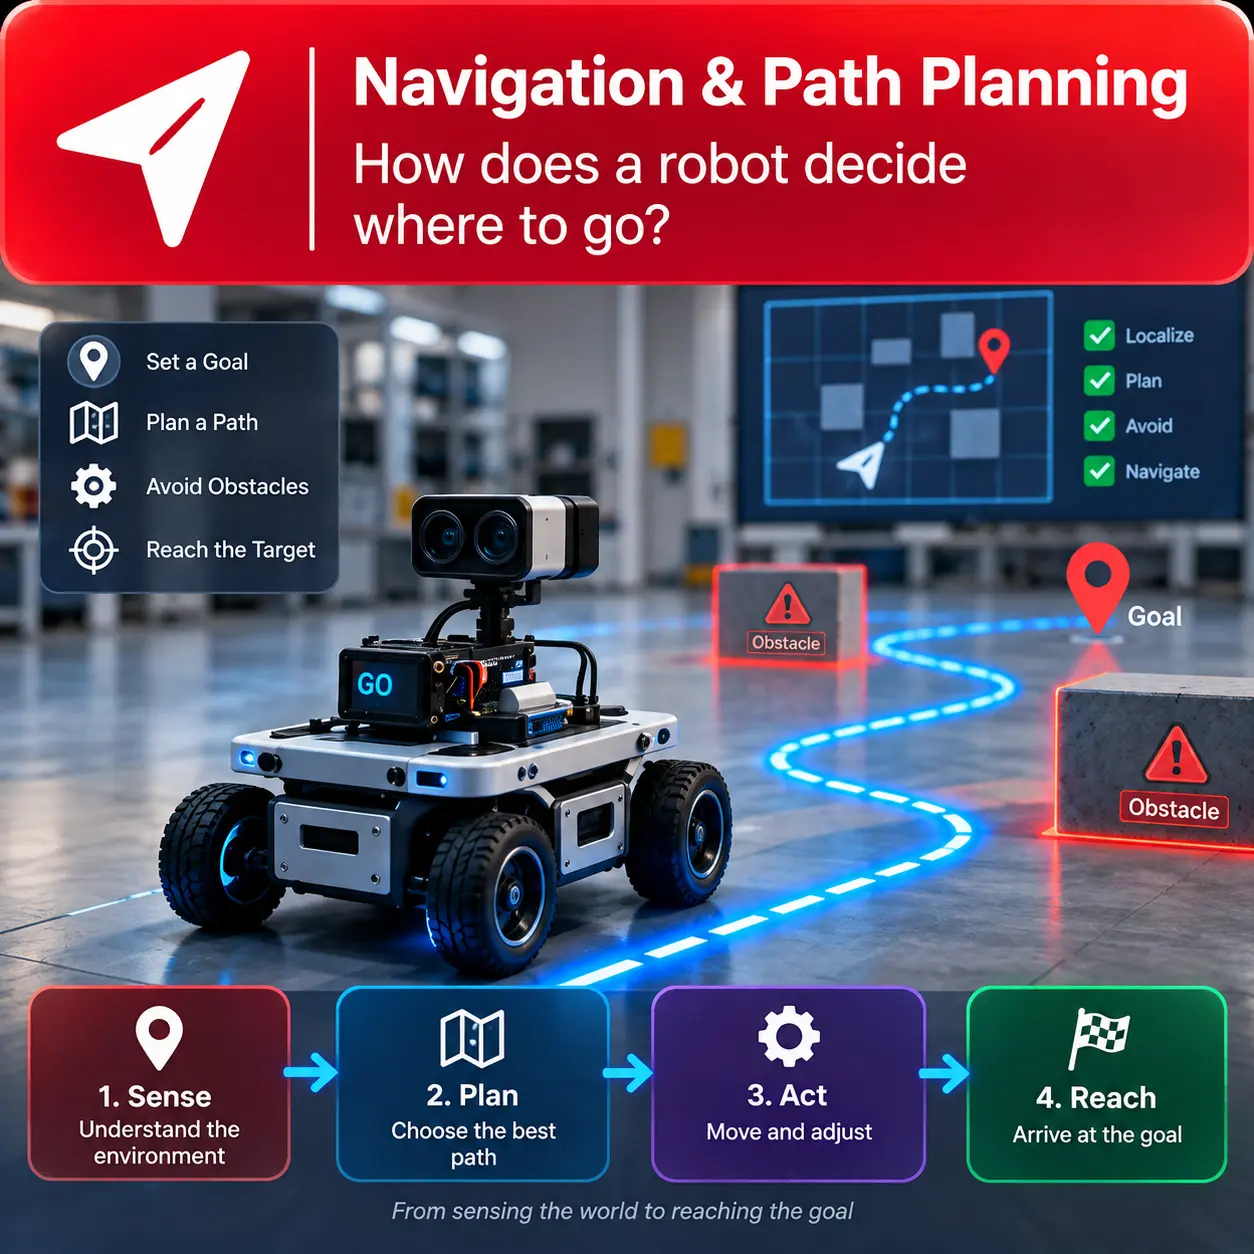
كيف يقرر الروبوت إلى أين يذهب؟
حركة الروبوت لا تقتصر على التقدم والتراجع والاتجاه يمينًا ويسارًا.
يتعلم الطلاب كيف يمكن للروبوت اتباع سلسلة مخططة من الحركات، والتفاعل مع البيئة المحيطة، والوصول إلى هدف معين.
ومن هنا يتعرفون على مفاهيم مثل:
Robot Navigation • Path Planning • Environment Interaction
وهي مبادئ تظهر بمستويات أكثر تقدمًا في الروبوتات المتحركة، وروبوتات المستودعات، والمركبات ذاتية القيادة.
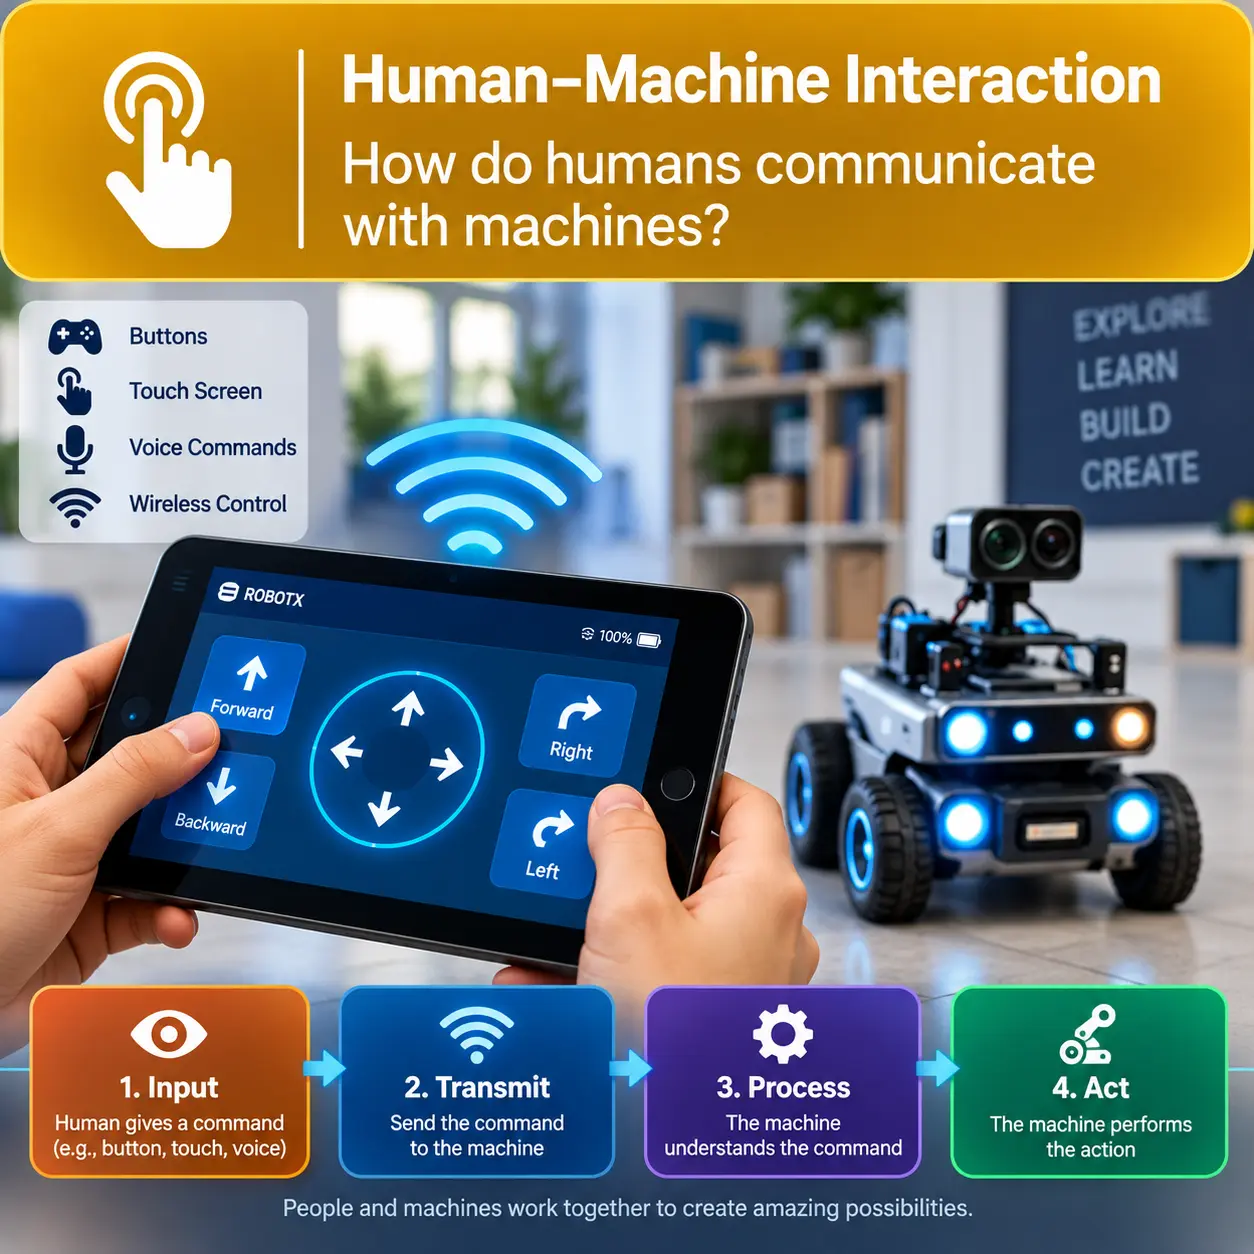
كيف يتواصل الإنسان مع الآلة؟
من خلال الأزرار وBluetooth وتطبيقات الهاتف المحمول، يستكشف الطلاب الطرق التي يستطيع بها الإنسان إرسال الأوامر إلى الأنظمة الإلكترونية والتحكم فيها.
وهذا يقدم لهم المفهوم الأساسي وراء:
HMI — Human–Machine Interaction
والمستخدم في الآلات الصناعية، وأنظمة التحكم، والمركبات، والروبوتات.
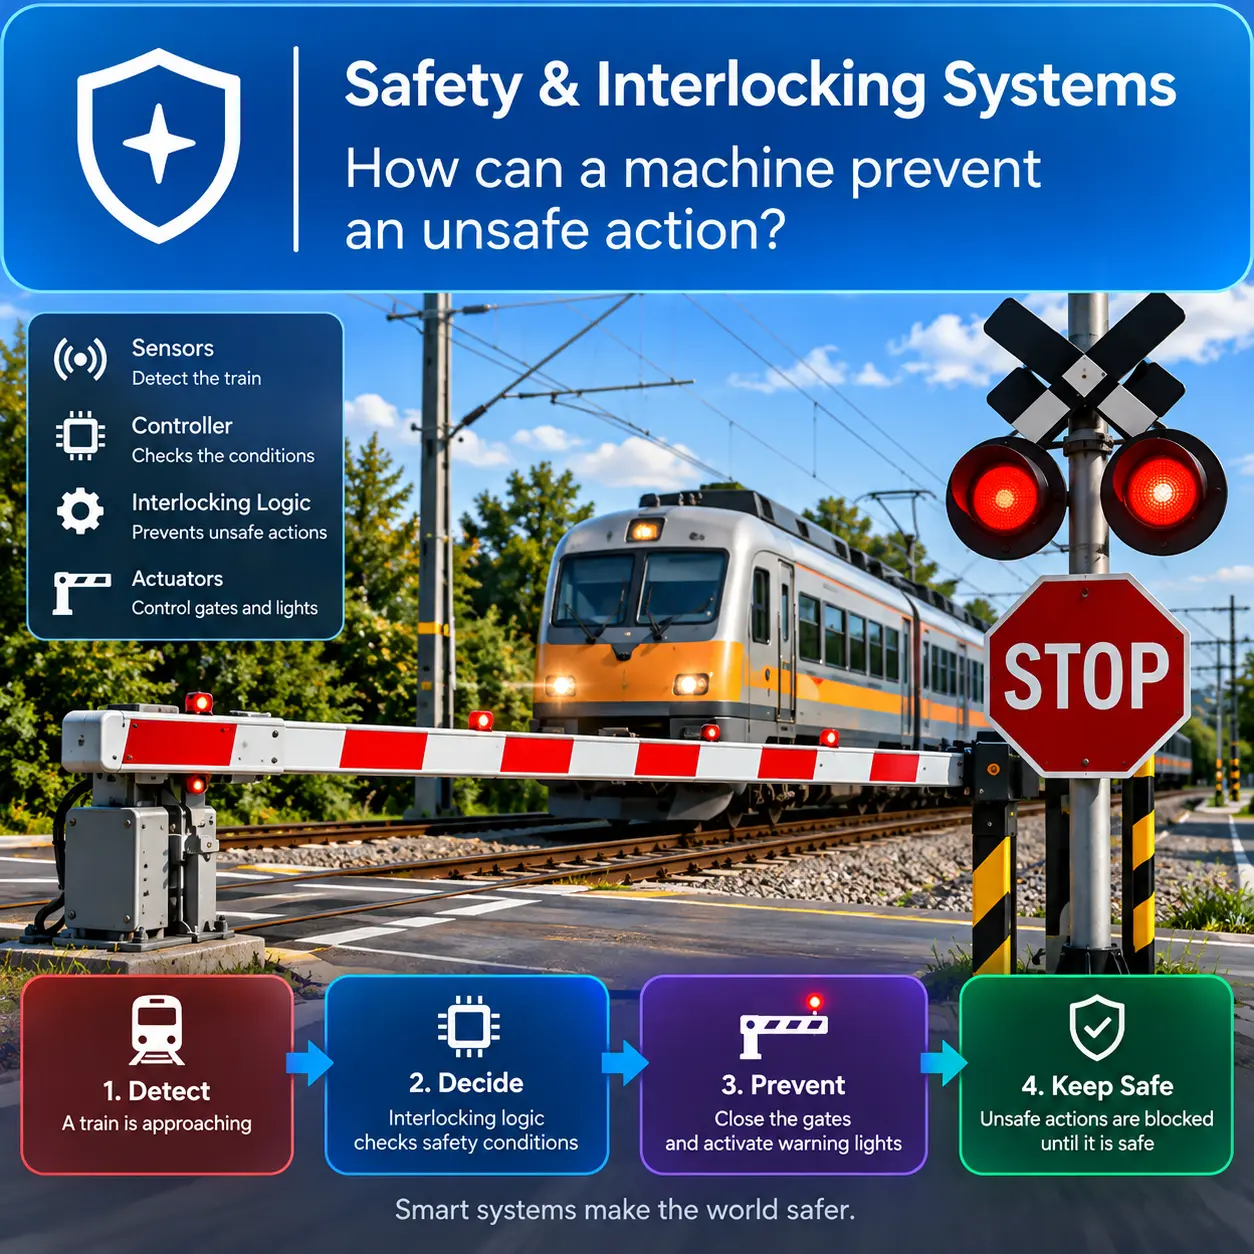
كيف تمنع الآلة تنفيذ إجراء غير آمن؟
من خلال مشاريع مثل المصعد Elevator وبوابة عبور السكك الحديدية Railway Crossing Gate، يتعلم الطلاب أن الأنظمة الحقيقية لا يمكنها تنفيذ كل أمر تستقبله بشكل مباشر.
بل يجب أولًا التأكد من تحقق مجموعة من الشروط قبل السماح بتنفيذ عملية معينة.
فحص الشروط → السماح بالعملية أو منعها
وهذا يقدم للطلاب المفهوم الأساسي وراء: Safety & Interlocking Systems المستخدمة في أنظمة النقل والأتمتة الصناعية والآلات.
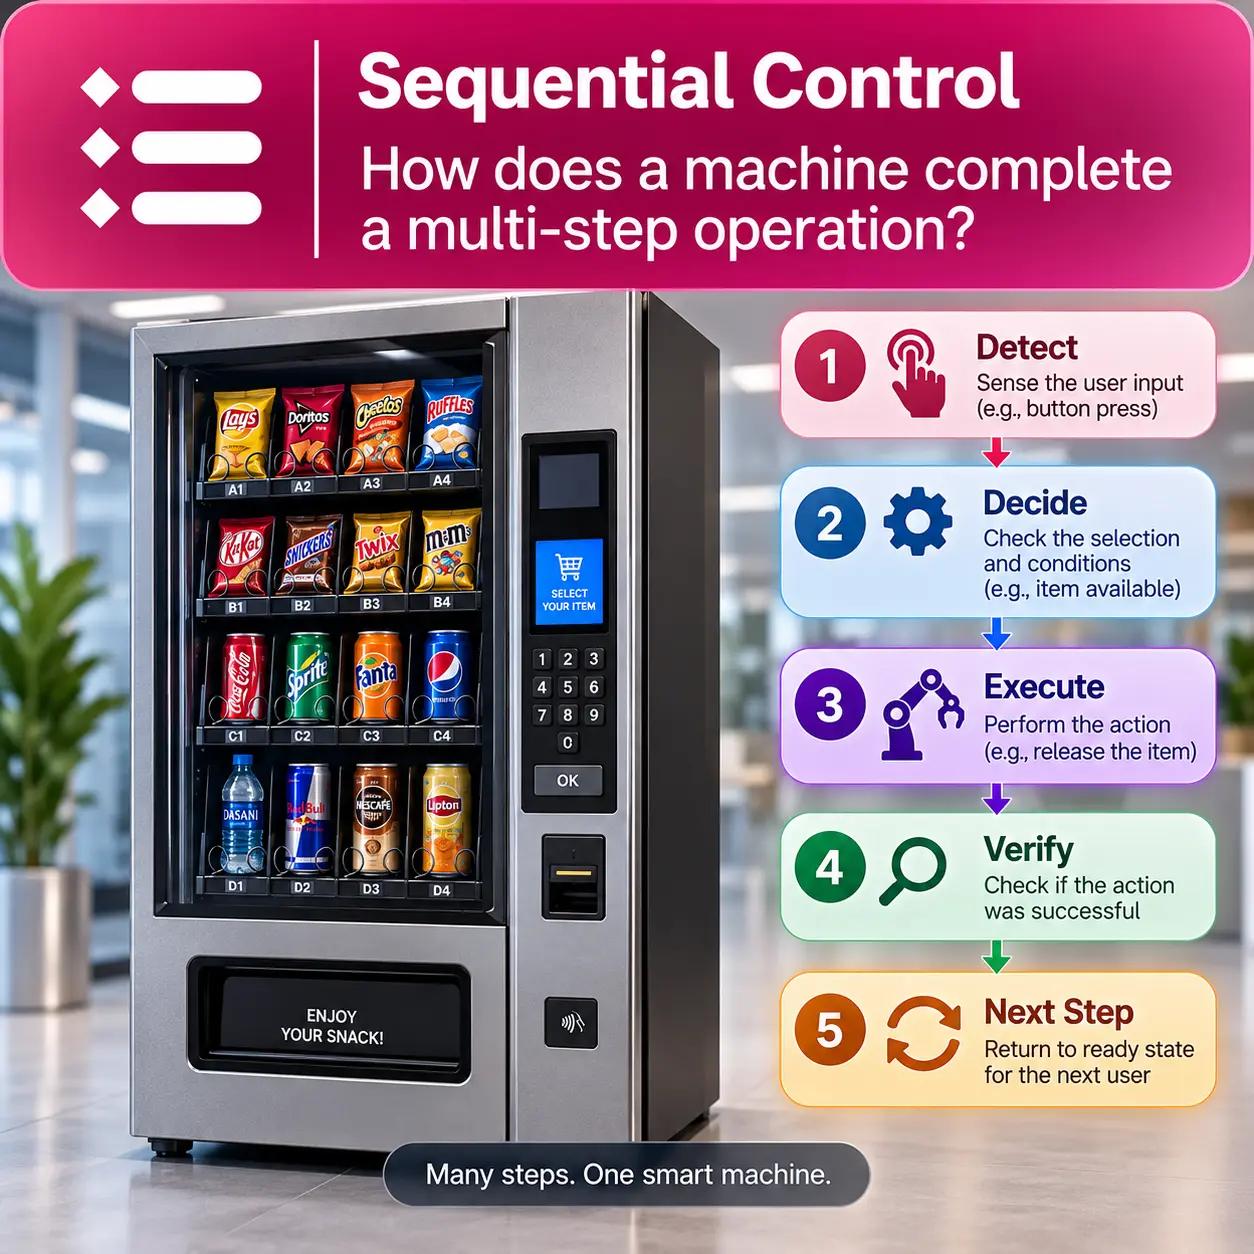
كيف تنفذ الآلة عملية متعددة الخطوات؟
من خلال مشاريع مثل:
المصعد • ماكينة البيع الآلي • ماكينة الفرز
يتعلم الطلاب أن الكثير من الآلات تنفذ مهامها من خلال سلسلة منظمة من الحالات والخطوات.
انتظار → اكتشاف → اتخاذ قرار → تنفيذ → تحقق → الحالة التالية
وهذا يقدم لهم مدخلًا إلى: Sequential Control & State-Based Systems وهي من المفاهيم المهمة في أنظمة الأتمتة.
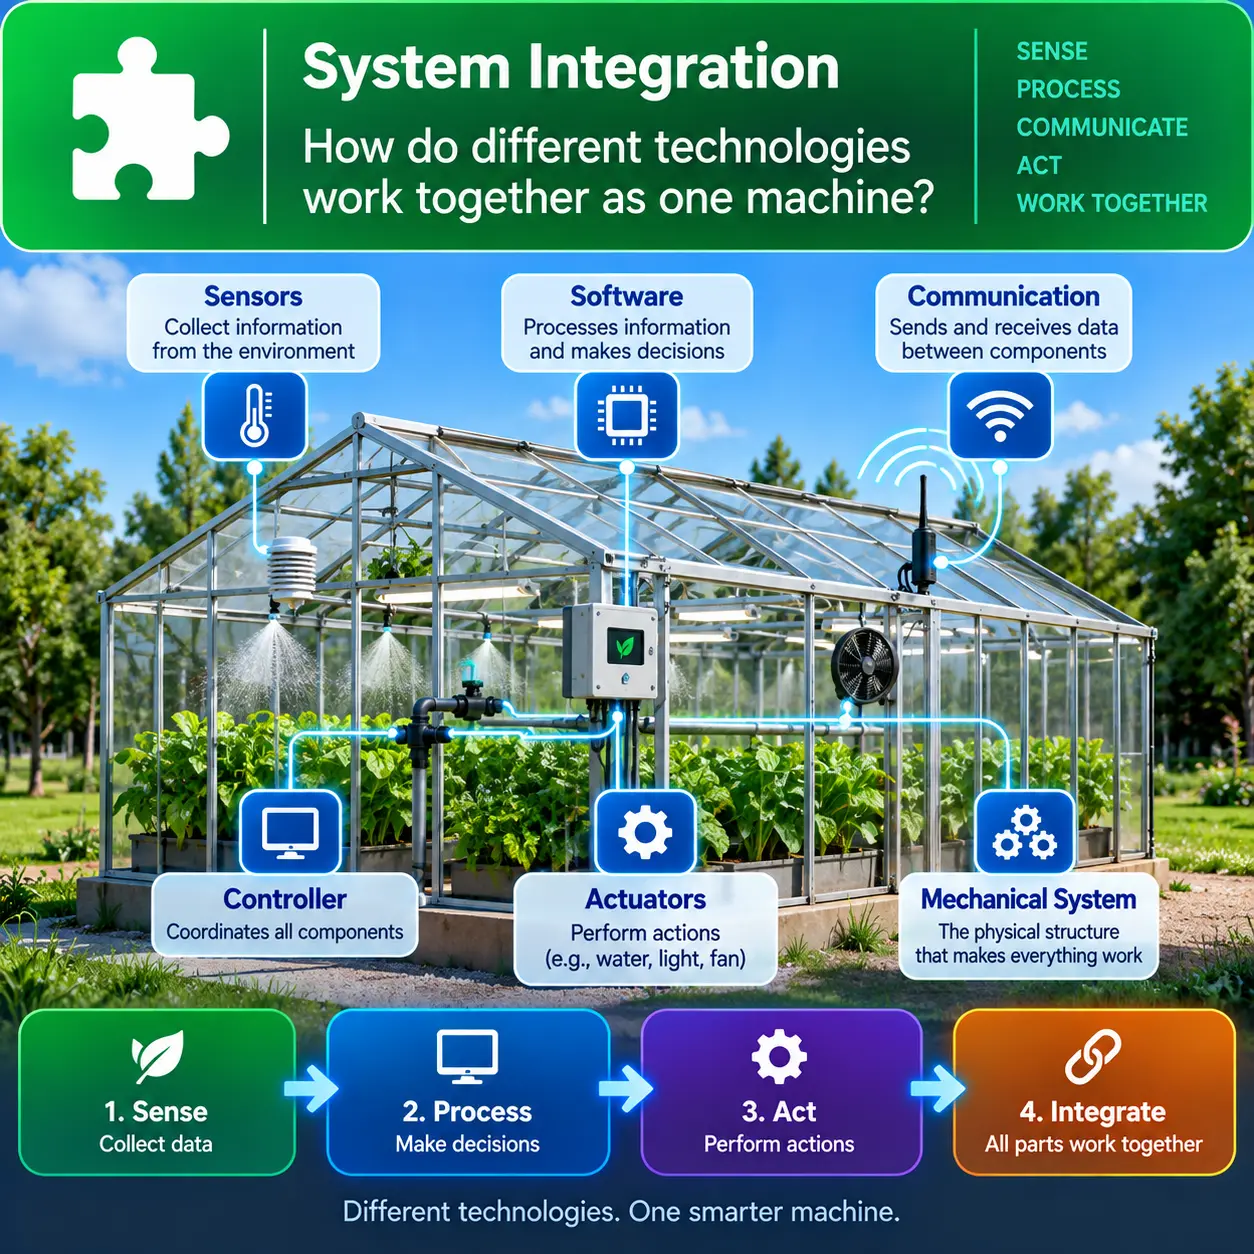
كيف تعمل تقنيات مختلفة معًا كآلة واحدة؟
مع تقدم الطلاب خلال StarTec، تتحول مشاريعهم من دوائر إلكترونية منفردة إلى أنظمة هندسية متكاملة.
يتعلمون كيفية دمج:
Sensors + Controller + Software + Communication + Actuators + Mechanical Systems
بحيث تعمل جميع الأجزاء معًا لتحقيق هدف واحد.
وهذا هو أحد الأسس التي تقوم عليها:
Mechatronics & System Integration
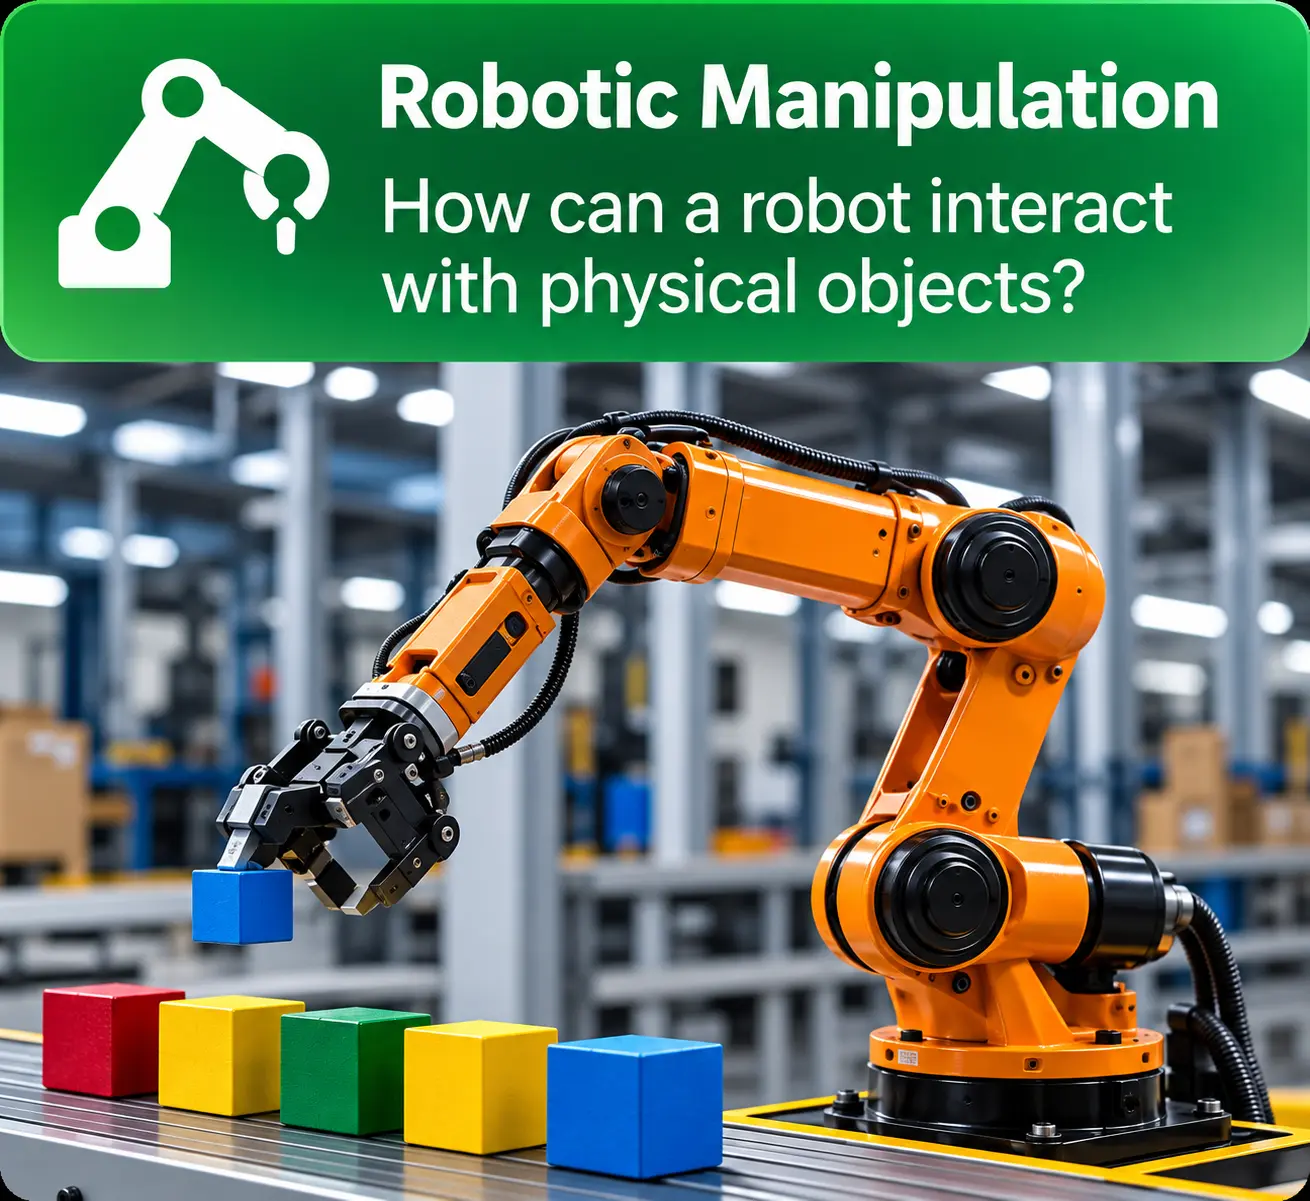
كيف يستطيع الروبوت التعامل مع الأشياء في العالم الحقيقي؟
خلال كورس Robot Arm، يستكشف الطلاب مفاهيم مثل:
Links • Joints • Degrees of Freedom • Grippers • Motion Sequences • Pick & Place
ويبدأون في فهم المبادئ الأساسية وراء Robotic Manipulation والأذرع الروبوتية المستخدمة في المصانع وأنظمة الأتمتة والروبوتات الحديثة.
كيف يفكر طالب StarTec؟
نحن لا نعلم الطلاب تقليد المشاريع، بل نعلمهم كيف يفكرون كمهندسين
مع تقدم الطلاب خلال StarTec، يبدأون في التعامل مع الأنظمة من خلال مجموعة مختلفة من الأسئلة:
ما الذي يحتاج النظام إلى استشعاره؟
ما المعلومات التي يستقبلها؟
كيف يجب معالجة هذه المعلومات؟
ما القرار الذي يجب على النظام اتخاذه؟
ما الذي يجب عليه التحكم فيه؟
كيف يجب أن يستجيب النظام؟
هل حقق النظام الهدف المطلوب؟
وبهذه الطريقة، يتحول بناء المشاريع تدريجيًا إلى حل المشكلات الهندسية Engineering Problem Solving.
بنهاية StarTec
من أول LED إلى ذراع روبوتية متكاملة
بنهاية رحلة StarTec، يكون الطالب قد انتقل من التحكم في أول دائرة Arduino إلى بناء أنظمة قادرة على استشعار البيئة المحيطة، ومعالجة المعلومات، واتخاذ القرارات، والتحكم في الحركة، والتواصل، وتنفيذ مهام في العالم الحقيقي.
ويكون قد أسس قاعدة قوية في:
البرمجة • الإلكترونيات • Arduino • Sensors & Actuators • Control Systems • Automation • Robotics • System Integration • Engineering Problem Solving
والأهم من ذلك، يبدأ الطالب في رؤية التكنولوجيا من حوله بطريقة مختلفة.
فالطائرة لم تعد بالنسبة له مجرد آلة تطير.
والمصعد لم يعد مجرد صندوق يتحرك بين الطوابق.
والروبوت لم يعد مجرد آلة تتحرك.
بل يبدأ في رؤية الأنظمة الموجودة بداخلها:
Sensors → Data → Controller → Decision → Actuators → Motion → Feedback
ويبدأ في طرح أهم سؤال في التفكير الهندسي:
"كيف يعمل هذا النظام... وكيف يمكنني أن أبني واحدًا مثله؟"
وهذه هي العقلية الهندسية Engineering Mindset التي نبنيها من خلال StarTec.