الزراع الروبوتية للاطفال
الوصف
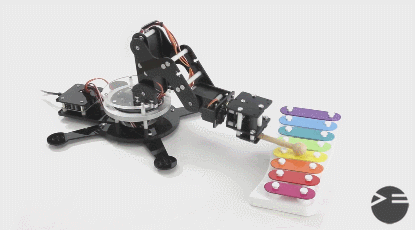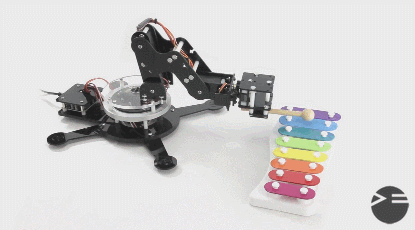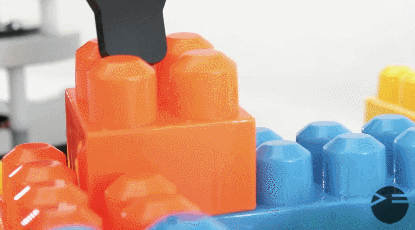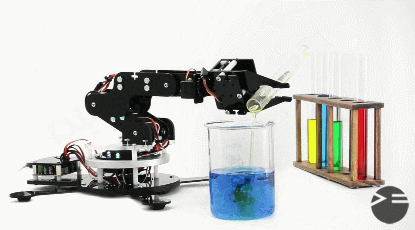
يختتم الطلاب رحلة StarTec من خلال دمج الميكانيكا والإلكترونيات والبرمجة والتحكم في الحركة لبناء ذراع روبوتية متكاملة.
يستكشف الطلاب كيفية بناء الأذرع الروبوتية باستخدام Links وJoints، وكيف تقوم Servo Motors بإنتاج حركة دقيقة ومتحكم بها، وكيف تسمح Gripper للروبوت بالتفاعل مع الأشياء في العالم الحقيقي.
يقوم الطلاب بتجميع الهيكل الميكانيكي، وتركيب Servo Motors، وتوصيل النظام الإلكتروني، وبرمجة كل مفصل بشكل منفصل، ثم تنسيق حركة عدة مفاصل معًا لتنفيذ حركات روبوتية متكاملة.
ويتدرج الطلاب من التحكم اليدوي Manual Control إلى برمجة تسلسلات حركة تلقائية Automatic Motion Sequences، حتى تصبح الذراع الروبوتية قادرة على تنفيذ مهام مثل Pick & Place — التقاط الأشياء ونقلها ووضعها.
يقدم الكورس للطلاب أساسيات Robotic Manipulation — المناولة الروبوتية، ويمنحهم فهمًا أوليًا للمبادئ الهندسية التي تقوم عليها الأذرع الروبوتية الصناعية وأنظمة المناولة الآلية.
أهداف التعلم
بنهاية الكورس، سيكون الطالب قادرًا على:
- فهم التركيب الأساسي للذراع الروبوتية Robotic Arm.
- التعرف على Base وLinks وJoints وEnd Effector.
- فهم دور كل Joint في إنتاج حركة الذراع.
- فهم مفهوم Degrees of Freedom — درجات الحرية بمستوى تمهيدي.
- فهم وظيفة Gripper — القابض الروبوتي.
- تجميع الهيكل الميكانيكي للذراع الروبوتية.
- تركيب Servo Motors داخل المفاصل الميكانيكية.
- توصيل عدة Servo Motors بنظام التحكم الإلكتروني.
- التحكم في زوايا Servo Motors باستخدام Arduino.
- التحكم في كل مفصل من مفاصل الذراع بشكل منفصل.
- تنسيق حركة عدة مفاصل معًا لإنتاج حركة متكاملة.
- فهم أساسيات Motion Sequences — تسلسلات الحركة.
- تحديد نطاقات حركة آمنة للمفاصل المختلفة.
- إنشاء Manual Control Mode — وضع التحكم اليدوي.
- التحكم في الذراع الروبوتية من خلال مدخلات المستخدم.
- إنشاء Automatic Control Mode — وضع التحكم التلقائي.
- برمجة تسلسلات محددة مسبقًا من الحركات الروبوتية.
- التحكم في فتح وإغلاق Gripper.
- تنفيذ عمليات Pick & Place الأساسية.
- فهم كيفية تفاعل الروبوت بشكل فعلي مع الأشياء في العالم الحقيقي.
- اختبار حركة الذراع الروبوتية وتحسينها.
- اكتشاف وحل المشكلات الميكانيكية والإلكترونية والبرمجية.
- دمج: التصميم الميكانيكي + الإلكترونيات + البرمجة + التحكم في الحركة داخل نظام روبوتي واحد متكامل.
- فهم الأسس التي تقوم عليها Robotic Manipulation — المناولة والتحكم الروبوتي في الأجسام.